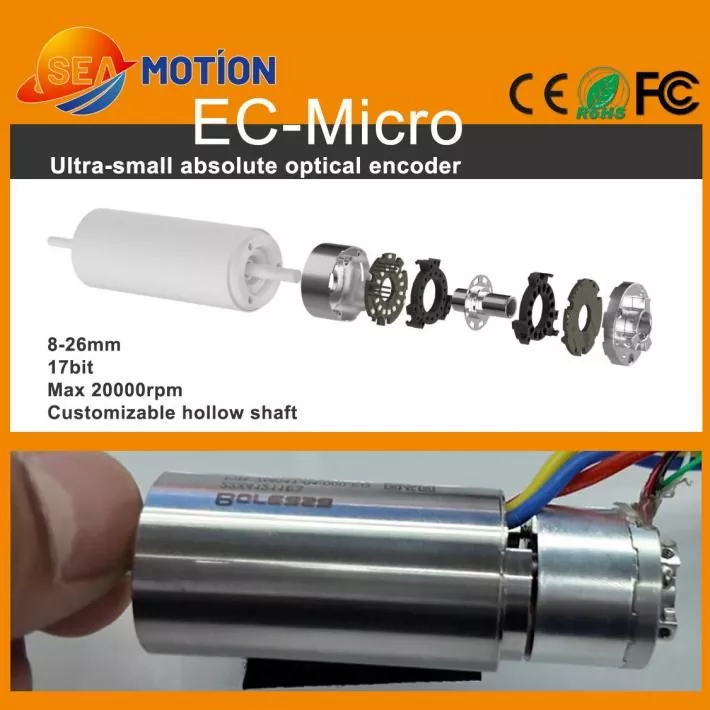
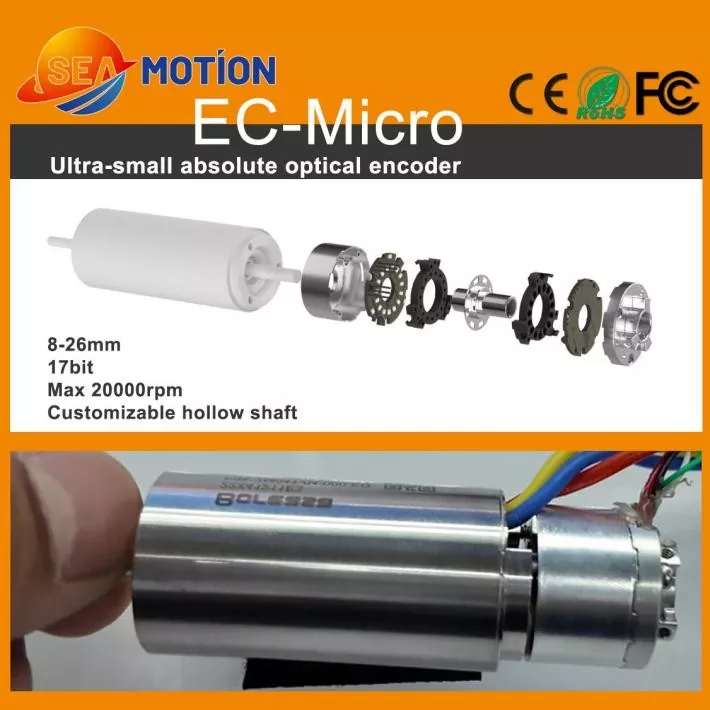
Цзинъюэразрабатывает прецизионные компоненты управления движением для требовательных приложений автоматизации, а такжеАбсолютный однооборотный фотоэлектрический энкодерпредназначен для компактных систем, требующих надежной обратной связи по угловому положению. Благодаря миниатюрным размерам, 17-битному разрешению, конструкции с полым валом, связи RS485 и скорости до 20 000 об/мин этот энкодер подходит для робототехники, миниатюрных двигателей, медицинского оборудования и точной автоматизации.
Абсолютный однооборотный фотоэлектрический энкодер представляет собой прецизионное устройство обратной связи, определяющее положение вала за один полный оборот. В отличие от обычного инкрементного энкодера, основанного на подсчете импульсов, абсолютный энкодер обеспечивает определенное значение положения, соответствующее углу вала. Принцип фотоэлектрического измерения использует оптическое обнаружение для достижения измерения положения с высоким разрешением без физического контакта между чувствительными компонентами. Для компактных систем перемещения сочетание 17-битного разрешения, миниатюрного диапазона наружных диаметров 8–26 мм, конструкции с полым валом, выхода RS485 и максимально допустимой скорости 20 000 об/мин делает этот тип энкодера подходящим для приложений, где пространство, скорость и характеристики позиционирования должны быть сбалансированы.
Оглавление
- Что такое абсолютный однооборотный фотоэлектрический энкодер?
- Как работает фотоэлектрический кодировщик?
- Каковы ключевые особенности?
- Каковы основные технические характеристики?
- Где используется этот кодировщик?
- Как инженерам следует выбирать правильный кодировщик?
- Что следует учитывать при установке?
- Часто задаваемые вопросы
- Заключение
Что такое абсолютный однооборотный фотоэлектрический энкодер?
Абсолютный однооборотный фотоэлектрический энкодер представляет собой датчик поворотного положения, предназначенный для определения точного углового положения вращающегося вала в пределах 360 градусов. Каждому угловому положению соответствует уникальное цифровое значение положения, что позволяет системе управления напрямую определять положение вала.
Термин «один оборот» означает, что энкодер измеряет угловое положение в пределах одного оборота, а не непрерывно отслеживает несколько оборотов. Это делает его пригодным для поворотных механизмов, где основным требованием является точное позиционирование за один оборот.
«Фотоэлектрический» описывает сенсорную технологию. Кодировщик обычно использует источник света, закодированный оптический диск и компоненты фотоэлектрического обнаружения для преобразования вращения вала в электрические сигналы. Поскольку процесс измерения является бесконтактным, оптическая технология может обеспечить стабильную обратную связь, избегая при этом механического контакта между чувствительными элементами.
Миниатюрная конструкция особенно важна для современной техники автоматизации. Благодаря доступным внешним диаметрам от примерно 8 мм до 26 мм компактный энкодер можно интегрировать в небольшие двигатели и механизмы, где пространство для установки ограничено.
Для получения дополнительной информации о технологии оптической обратной связи инженеры также могут изучить решения фотоэлектрических энкодеров при сравнении различных технологий поворотного датчика.
Как работает фотоэлектрический кодировщик?
Принцип работы абсолютного фотоэлектрического энкодера включает в себя несколько согласованных процессов:
- Вращение вала:Вал энкодера вращается вместе с двигателем или механической трансмиссией.
- Оптическое кодирование:Диск с точной кодировкой вращается вместе с валом и создает изменяющиеся оптические узоры.
- Обнаружение света:Фотоэлектрические датчики обнаруживают оптические изменения, создаваемые вращающимся диском.
- Обработка сигнала:Внутренние электронные схемы преобразуют обнаруженные сигналы в информацию о местоположении.
- Цифровой выход:Энкодер передает данные о положении контроллеру движения через указанный интерфейс связи.
Этот процесс позволяет контроллеру получить значение углового положения вместо того, чтобы полагаться только на накопленные импульсы движения. В результате обратная связь по абсолютному положению может оказаться полезной в приложениях с точным перемещением, где необходимо точно определить текущее положение вала.
Каковы ключевые особенности?
Миниатюрный размер для оборудования с ограниченным пространством
Компактные механизмы автоматизации часто имеют очень ограниченное пространство для установки. Диапазон внешнего диаметра энкодера 8–26 мм позволяет разработчикам интегрировать обратную связь по положению в миниатюрные двигатели, роботизированные соединения, медицинские инструменты и другие плотно расположенные механизмы.
17-битное разрешение
Энкодер обеспечивает 17-битное разрешение, что позволяет системе управления различать мелкие изменения углового положения. Высокое разрешение особенно полезно в приложениях, связанных с точным позиционированием, деликатными роботизированными движениями и компактными сервомеханизмами.
Однако разрешение энкодера не следует путать с общей точностью системы. Механические допуски, выравнивание валов, вибрация, характеристики контроллера, характеристики двигателя и условия установки могут повлиять на конечный результат позиционирования.
Высокоскоростные возможности
Миниатюрные двигатели могут работать на высоких скоростях вращения, особенно в компактных приводах и прецизионном оборудовании. Указанная максимально допустимая скорость до 20 000 об/мин делает энкодер пригодным для некоторых высокоскоростных применений, когда весь двигатель и механическая система спроектированы соответствующим образом.
Конструкция с полым валом
Конструкция с полым валом может упростить интеграцию с миниатюрными валами двигателей. Это также может помочь уменьшить пространство, необходимое для механического соединения, по сравнению с некоторыми традиционными конструкциями со сплошным валом.
Цифровая связь RS485
Кодер использует выходной интерфейс RS485 и поддерживает указанную скорость передачи данных 2,5 Мбит/с. Это обеспечивает решение цифровой связи для передачи информации о положении между энкодером и совместимой управляющей электроникой.
Оптическое зондирование
Фотоэлектрическое зондирование обеспечивает бесконтактный метод определения положения. Это может быть особенно полезно в приложениях, где дизайнеры предпочитают оптическую обратную связь, а не технологию магнитного зондирования.
Каковы основные технические характеристики?
Понимание технических параметров имеет важное значение при интеграции энкодера в новую машину. В следующей таблице приведены основные характеристики конфигурации миниатюрного энкодера.
| Технические параметры | Спецификация | Почему это важно |
|---|---|---|
| Разрешение | 17 бит | Обеспечивает точную обратную связь по угловому положению. |
| Выходной интерфейс | RS485 | Поддерживает цифровую связь с совместимыми контроллерами |
| Скорость передачи данных | 2,5 Мбит/с | Поддерживает высокоскоростную передачу данных о местоположении. |
| Внешний диаметр | 8–26 мм | Подходит для компактных механических конструкций. |
| Типичный размер | Ø19 мм × В14,5 мм | Обеспечивает небольшую площадь установки |
| Совместимый диаметр вала двигателя | 4–6 мм | Поддерживает интеграцию миниатюрных двигателей |
| Максимально допустимая скорость | 20 000 об/мин | Подходит для некоторых высокоскоростных двигателей. |
| Входное напряжение | 5 В постоянного тока ± 5% | Определяет необходимое электропитание |
| Рабочий ток | ≤150 мА, без нагрузки | Помогает определить требования к источнику питания |
| Класс защиты | IP40 после установки | Определяет предполагаемый уровень защиты |
| Рабочая температура | от -20°С до 85°С | Определяет рекомендуемую рабочую среду |
| Материал корпуса | Алюминий | Обеспечивает компактную и прочную конструкцию корпуса. |
| Код Материал диска | Нержавеющая сталь | Поддерживает стабильную конструкцию оптического кодирования |
| Сертификаты | CE, RoHS, FCC | Поддерживает применимые требования соответствия |
| Гарантия | 1 год | Предоставляет определенный гарантийный срок |
Опубликованная конфигурация также предусматривает монтажные винты M2, пятиконтактный интерфейс для пайки печатной платы, радиальное смещение вала ±0,1 мм и осевое смещение ±0,1 мм. Эти параметры следует учитывать при механической и электрической интеграции.
Где используется этот кодировщик?
Миниатюрные моторы
Компактным двигателям, используемым в прецизионном оборудовании, часто требуются компоненты обратной связи, занимающие очень мало места. Миниатюрный абсолютный энкодер может предоставлять информацию о положении с высоким разрешением без значительного увеличения общего размера узла двигателя.
Роботизированные ловкие руки
Роботизированным рукам требуется несколько компактных приводов для управления пальцами и суставами. Обратная связь по положению важна для координации этих движений, а небольшая площадь энкодера помогает разработчикам сохранять компактную архитектуру привода.
Бессердечниковые двигатели
Двигатели без сердечника используются в приложениях, где важны низкая инерция и быстрый динамический отклик. Сочетание таких двигателей с энкодером высокого разрешения может обеспечить обратную связь, необходимую для точного управления движением.
Медицинское оборудование
Прецизионное медицинское оборудование может содержать миниатюрные двигатели и механизмы позиционирования. Компактный оптический энкодер можно рассматривать для применений, где требуется точная вращательная обратная связь, при условии, что весь продукт удовлетворяет соответствующим требованиям к конструкции медицинского оборудования и нормативным требованиям.
Промышленная автоматизация
Автоматизированному оборудованию, модулям прецизионного позиционирования, роботизированным системам и компактным сервомеханизмам может потребоваться надежная угловая обратная связь. Разрешение энкодера, интерфейс связи и компактная конструкция делают его подходящим для различных приложений автоматизации.
- Миниатюрные серводвигатели
- Прецизионные роботизированные соединения
- Роботизированные ловкие руки
- Бессердечниковые двигатели в сборе
- Компактные модули позиционирования
- Медицинские механизмы движения
- Оборудование промышленной автоматизации
- Высокоскоростные миниатюрные приводы
Как инженерам следует выбирать правильный кодировщик?
Выбор кодировщика должен включать нечто большее, чем просто сравнение разрешения. Инженеры должны оценить всю систему движения, прежде чем дорабатывать модель.
- Проверьте доступное место:Подтвердите диаметр, высоту, монтажное положение и зазор вокруг энкодера.
- Сопоставьте вал:Проверьте диаметр вала, требования к полому валу, метод соединения и допустимое радиальное и осевое смещение.
- Оцените разрешение:Определите, соответствует ли 17-битное разрешение требуемым характеристикам позиционирования и управления.
- Подтвердите скорость вращения:Сравните максимальную рабочую скорость приложения с допустимой скоростью кодировщика.
- Проверьте связь:Убедитесь, что интерфейс RS485 и скорость связи совместимы с контроллером.
- Проверьте требования к питанию:Подтвердите требования к питанию 5 В ± 5% и потребляемый ток.
- Учитывайте условия окружающей среды:Ознакомьтесь с рабочей температурой, требованиями к защите, вибрацией, пылью и другими факторами окружающей среды.
- Рассмотрим настройку:Для OEM-проектов могут потребоваться другие конфигурации валов, размеры, кабели, интерфейсы или монтажные решения.
Для сложных систем движения рекомендуется оценивать энкодер вместе с двигателем, приводом, контроллером, механической трансмиссией и алгоритмом обратной связи. Такой подход на уровне системы может помочь гарантировать, что выбранный кодер будет работать должным образом после интеграции.
Что следует учитывать при установке?
Правильная установка необходима для получения стабильной обратной связи энкодера. Даже датчик высокого разрешения может не обеспечить ожидаемых характеристик системы, если механическая установка вызывает чрезмерное смещение или вибрацию.
- Во время сборки соблюдайте точное соосность валов.
- Избегайте чрезмерной радиальной или осевой нагрузки на вал датчика.
- Соблюдайте указанные монтажные размеры и требования к винтам.
- Обеспечьте защиту области оптических датчиков от нежелательного загрязнения.
- Перед подключением интерфейса связи проверьте подачу питания.
- Проверьте проводку RS485 и настройки связи контроллера.
- Проверьте энкодер на низкой скорости, прежде чем переходить к максимальному рабочему диапазону.
- Проверьте точность и повторяемость положения при реальных рабочих нагрузках.
Для OEM-оборудования тестирование в идеале должно охватывать полный рабочий цикл, включая ускорение, замедление, непрерывное вращение, позиционирование и условия аварийной остановки, где это применимо.
Часто задаваемые вопросы
Что означает однооборотный в абсолютном энкодере?
Однооборотный означает, что энкодер определяет угловое положение вала за один полный оборот на 360 градусов. Он разработан для применений, где основным требованием обратной связи является точное угловое положение в пределах одного оборота.
Каково разрешение абсолютного однооборотного фотоэлектрического энкодера?
Указанная конфигурация кодера обеспечивает 17-битное разрешение. Практическая точность позиционирования всей системы также будет зависеть от механической точности, центровки вала, характеристик двигателя, производительности контроллера и условий установки.
Какова максимальная скорость вращения?
Указанная максимально допустимая скорость – до 20 000 об/мин. Перед внедрением инженеры должны подтвердить требуемый профиль скорости и условия эксплуатации для всей сборки двигателя и энкодера.
Использует ли кодер интерфейс RS485?
Да. Указанный выходной интерфейс — RS485 с указанной скоростью передачи данных 2,5 Мбит/с. Совместимость контроллера должна быть подтверждена перед интеграцией.
Подходит ли этот энкодер для миниатюрных двигателей?
Да. Компактный диапазон наружных диаметров, конфигурация полого вала, 17-битное разрешение и высокая скорость делают его подходящим для избранных миниатюрных двигателей и компактных приводов.
Какой диапазон рабочих температур указан?
Указанный диапазон рабочих температур составляет от -20°C до 85°C. Окончательное применение должно быть оценено с учетом реальных тепловых условий, особенно если энкодер установлен внутри закрытого двигателя или корпуса оборудования.
Можно ли настроить кодер для OEM-приложений?
Возможно изготовление на заказ в соответствии с требованиями проекта. При обсуждении OEM-решения инженеры должны предоставить такие детали, как размеры вала, доступное пространство для установки, требования к связи, характеристики двигателя, рабочую скорость и условия окружающей среды.
Заключение
АнАбсолютный однооборотный фотоэлектрический энкодерможет обеспечить точную цифровую угловую обратную связь, сохраняя при этом компактную механическую площадь. Благодаря 17-битному разрешению, связи RS485, миниатюрному диапазону диаметров 8–26 мм, конструкции с полым валом и максимально допустимой скорости 20 000 об/мин этот тип энкодера может удовлетворить требования обратной связи многих миниатюрных систем управления движением. От ловких роботизированных рук и бессердечниковых двигателей до медицинских механизмов и оборудования промышленной автоматизации — правильный выбор энкодера может помочь создать более точную и компактную архитектуру движения.
Если вы разрабатываете миниатюрную сервосистему, роботизированный привод, прецизионный двигатель или модуль автоматического позиционирования и вам нужна помощь в выборе соответствующей конфигурации энкодера,связаться с намисегодня о технических характеристиках, поддержке приложений, возможностях настройки и ценах OEM от Jingyue.