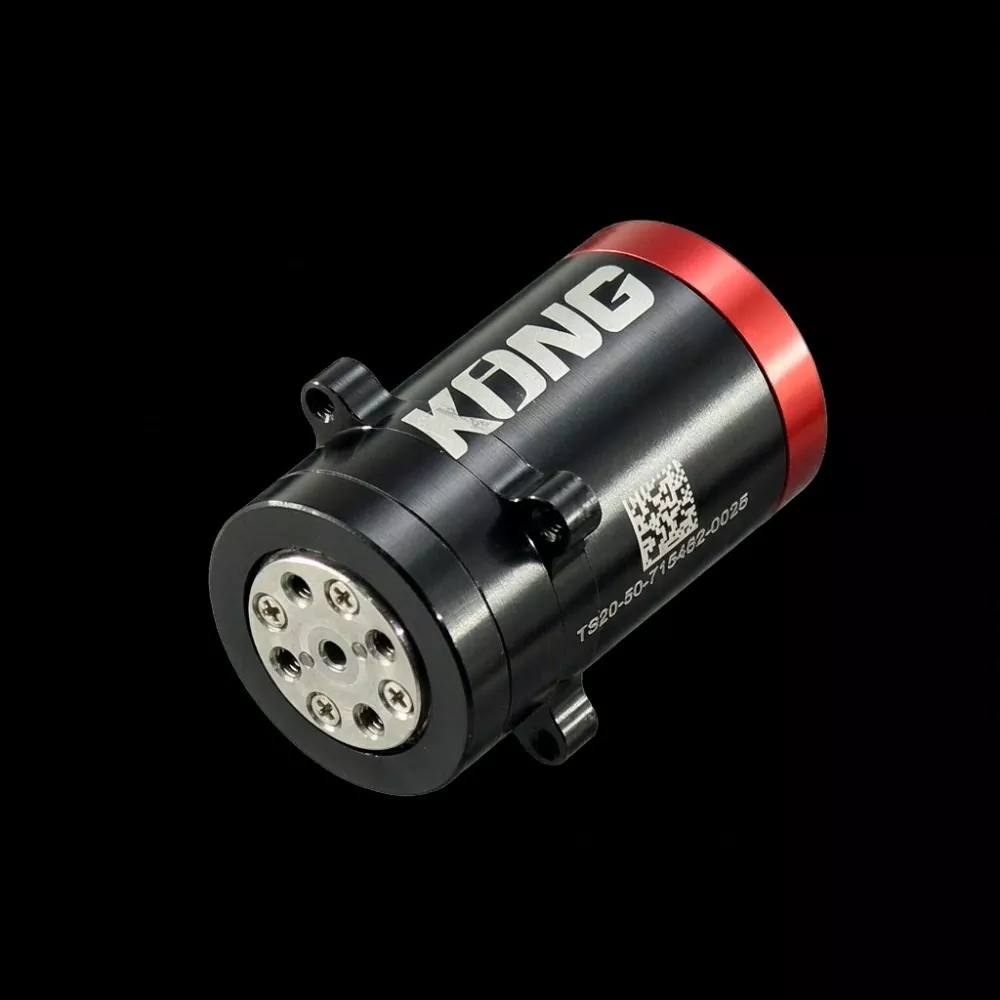
Поскольку роботизированные руки становятся все более способными выполнять тонкие манипуляции и движения, подобные человеческим, выбор правильного шарнирного привода имеет важное значение для достижения точных движений и надежной обратной связи по усилию.МОРСКОЕ ДВИЖЕНИЕпредоставляет передовые решения для управления движением, в том числеМодуль ловкого ручного шарнира, разработанный с учетом высоких требований к компактным роботизированным рукам, многопальцевым захватам и интеллектуальным роботизированным системам. Серия TS20 объединяет двигатель, редуктор, двойные энкодеры и внутренний сервопривод в исключительно компактную конструкцию, помогая инженерам упростить интеграцию системы, одновременно повышая точность движения и гибкость управления.
Модуль суставов рук представляет собой компактный интегрированный привод, который позволяет роботизированным пальцам и механическим суставам выполнять точные и скоординированные движения. В этой статье рассматриваются принципы его работы, основные технические характеристики, преимущества в производительности, сценарии применения и соображения по выбору. На примере серии TS20 компании SEA MOTION объясняется, как интегрированный шарнирный модуль диаметром 20 мм сочетает в себе обратную связь с высоким разрешением, низкий люфт, контроль импеданса и высокоскоростную связь RS485 для поддержки сложных роботизированных манипуляций.
1. Что такое модуль ловкого ручного шарнира?
2. Как работает модуль ловкого ручного сустава?
3. Основные технические характеристики и сравнение производительности.
4. Каковы основные преимущества конструкции?
5. Почему контроль импеданса важен для роботизированных рук?
6. Основные приложения в робототехнике и автоматизации.
7. Как выбрать правильный модуль ручного шарнира Dextery
8. Рекомендации по установке и техническому обслуживанию
A Модуль ловкого ручного шарнирапредставляет собой интегрированный компонент управления движением, специально разработанный для управления суставами пальцев робота и другими компактными роботизированными механизмами. В отличие от обычных двигателей, для которых требуются отдельные редукторы, энкодеры и внешняя электроника привода, интегрированный соединительный модуль объединяет эти важные компоненты в один компактный узел.
Эта интеграция особенно важна для роботизированных рук, поскольку доступное пространство для установки крайне ограничено. Каждый палец может содержать несколько независимо управляемых шарниров, и вся система должна сочетать компактные размеры, малый вес, достаточный крутящий момент и точную обратную связь.
Серия SEA MOTION TS20 отвечает этим требованиям с помощью нескольких интегрированных технологий:
Интегрируя эти компоненты, модуль упрощает конструкцию механических и электрических систем, обеспечивая при этом возможности обратной связи, необходимые для точных роботизированных манипуляций.
Принцип работы модуля ловкого ручного шарнира включает в себя скоординированную работу двигателя, механическую передачу, обратную связь с энкодером и управление с обратной связью.
Когда главный контроллер отправляет команду движения, встроенный привод обрабатывает заданное положение, скорость, жесткость, демпфирование и крутящий момент прямой связи. Затем двигатель генерирует вращательное движение, которое проходит через прецизионный редуктор и приводит в движение подключенное роботизированное соединение.
Тем временем система кодировщика постоянно измеряет состояние движения. Эта обратная связь позволяет контроллеру сравнивать фактическую производительность с заданным движением и соответствующим образом регулировать мощность двигателя.
В TS20 используется архитектура с двумя энкодерами, при этом обратная связь доступна с противоположных концов зубчатой передачи. Такое расположение помогает системе управления наблюдать за движением на стороне выхода, а не полагаться исключительно на измерения на стороне двигателя.
Процесс управления можно резюмировать следующим образом:
Эта интегрированная архитектура помогает роботизированным рукам достигать скоординированных движений и контролируемого взаимодействия с объектами разных размеров, форм и механических свойств.
Технические характеристики напрямую влияют на то, сможет ли шарнирный привод соответствовать механическим и управляющим требованиям роботизированной руки. SEA MOTION TS20 доступен в двух конфигурациях: TS20-50 и TS20-100. Обе модели имеют одинаковую механическую конструкцию, но имеют разные характеристики крутящего момента и скорости.
| Технические параметры | ТС20-50 | ТС20-100 |
|---|---|---|
| Передаточное число | 50:1 | 100:1 |
| Номинальный крутящий момент | 0,7 Н·м | 1,5 Н·м |
| Пиковый крутящий момент | 2 Н·м | 4 Н·м |
| Пиковая продолжительность крутящего момента | 300 мс | 300 мс |
| Максимальная скорость без нагрузки | 31,4 рад/с | 15,7 рад/с |
| Люфт | Ниже 20 угловых секунд | Ниже 20 угловых секунд |
| Кодер | Двойной 24-битный | Двойной 24-битный |
| Размеры | Ø20 × 35 мм | Ø20 × 35 мм |
| Полое отверстие | Ø1,7 мм | Ø1,7 мм |
| Масса | 35 г | 35 г |
| Номинальное напряжение | 24 В постоянного тока | 24 В постоянного тока |
| Коммуникация | RS485 | RS485 |
| с задним приводом | Да | Да |
Помимо механических характеристик, TS20 оснащен усовершенствованным интерфейсом связи и управления:
Эти характеристики делают модуль подходящим для приложений, требующих компактной механической интеграции, обратной связи высокого разрешения и оперативного управления движением.
Выбор подходящего модуля подвижного ручного шарнира предполагает нечто большее, чем просто сравнение номинального крутящего момента и скорости двигателя. Механические размеры, архитектура обратной связи, гибкость управления и сложность интеграции также влияют на общую производительность роботизированной системы.
TS20 имеет цилиндрический корпус диаметром всего 20 мм и длиной 35 мм, общим весом 35 г. Этот компактный форм-фактор позволяет инженерам устанавливать приводы в ограниченном пространстве между пальцами без значительного увеличения общей массы роботизированной руки.
Два независимых 24-битных энкодера обеспечивают детальную обратную связь по движению. В сочетании с измерением на выходе и люфтом менее 20 угловых секунд эта архитектура обеспечивает точный мониторинг положения и улучшенный контроль небольших движений суставов.
Конфигурации 50:1 и 100:1 имеют один и тот же корпус и монтажный фланец Ø24 мм. Таким образом, инженеры могут оценить различные требования к крутящему моменту и скорости, не перепроектируя основную механическую монтажную конструкцию.
Встроенный управляемый привод устраняет необходимость в отдельном внешнем драйвере двигателя. Модуль работает от источника питания 24 В постоянного тока и соединения RS485, что позволяет сократить количество компонентов, необходимых для системной интеграции.
Возможность обратного хода позволяет выходному валу реагировать на внешние силы, а не вести себя как жесткая, заблокированная трансмиссия. Эта характеристика особенно ценна, когда палец робота неожиданно контактирует с объектом или ему необходимо отрегулировать силу захвата.
Полое отверстие диаметром 1,7 мм создает специальный путь фрезерования через ось соединения. В нем можно разместить сухожильный или сигнальный провод, помогая инженерам организовать внутреннюю проводку и элементы механической передачи в компактных роботизированных узлах.
Роботизированным рукам часто приходится выполнять задачи, связанные с физическим взаимодействием, например удержание хрупких предметов, манипулирование инструментами и поддержание стабильного контакта с неровными поверхностями. Управление положением само по себе не может обеспечить достаточную гибкость для этих операций.
Контроль импеданса позволяет роботизированному суставу регулировать свою реакцию на ошибки положения и внешние силы. TS20 поддерживает интегрированную модель управления импедансом, выраженную следующим образом:
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
Где:
Регулируя жесткость и демпфирование, инженеры могут настраивать различные характеристики механического отклика для разных задач.
Например, роботизированный палец может использовать относительно податливую реакцию при первоначальном контакте с объектом и увеличивать жесткость, когда требуется большая позиционная стабильность. Установка Kp на ноль включает поведение источника крутящего момента, что может быть полезно для приложений с пальцами, управляемыми по усилию.
Такая гибкость делает управление импедансом важной возможностью для продвинутых роботизированных рук, которым необходимо сбалансировать точность движений и физическое взаимодействие.
Сочетание компактных размеров, встроенной электроники и гибкого управления делает этот модуль ручного шарнира полезным в ряде приложений с точным перемещением.
Для каждого роботизированного пальца может потребоваться несколько независимо управляемых суставов. Компактные приводы помогают конструкторам распределить необходимые приводные устройства по всей конструкции пальца, сохраняя при этом соответствующий вес и механический размер.
Небольшим роботам-гуманоидам требуются легкие и отзывчивые суставы для обеспечения естественных движений и манипулирования объектами. Интегрированные шарнирные модули позволяют упростить конструкцию рук и других компактных шарнирных механизмов.
Промышленным и исследовательским захватам часто приходится манипулировать объектами с разными размерами и свойствами поверхности. Регулируемая жесткость, контроль крутящего момента и обратная связь от энкодера помогают поддерживать более адаптируемые стратегии захвата.
Компактные роботизированные манипуляторы, используемые в лабораториях, учебных заведениях и исследовательских учреждениях, выигрывают от встроенных приводов, которые уменьшают сложность проводки и упрощают механическую сборку.
В специализированных системах позиционирования и аэрокосмических микросервоприводах ограниченное пространство для установки и строгие требования к массе делают компактные компоненты управления движением особенно ценными. Фактическая пригодность зависит от требований к окружающей среде, безопасности и производительности приложения.
Выбор подходящего модуля соединения требует всесторонней оценки механической конструкции, требований к движению, архитектуры управления и рабочей среды.
Прежде чем принять решение о покупке, учтите следующие факторы:
Передаточное число является одним из наиболее важных факторов при выборе конфигурации TS20.
Обе конфигурации имеют одинаковые механические размеры и монтажный интерфейс, что позволяет инженерам сравнивать их производительность во время прототипирования без изменения базовой механической конструкции.
Правильная установка необходима для поддержания механической точности и эксплуатационной надежности модуля прецизионного соединения.
При установке SEA MOTION TS20 инженеры должны обратить особое внимание на следующие детали:
TS20 также включает функции защиты, охватывающие перегрузку по току, перенапряжение, пониженное напряжение, переходное перенапряжение, перегрев полевого транзистора, перегрев двигателя и ошибки энкодера. Инженеры должны проанализировать процедуры устранения неисправностей и эксплуатационные ограничения во время ввода системы в эксплуатацию.
Для транспортировки отдельные блоки упаковываются в антистатические пакеты, прокладываются защитной пеной и помещаются в отдельные коробки для защиты выходного фланца и электрических соединений.
Ответ: Его основная функция — обеспечить контролируемое вращательное движение и обратную связь для суставов пальцев робота. Это позволяет роботизированным рукам выполнять точное позиционирование, скоординированные движения пальцев и регулируемую силу взаимодействия с объектами.
A: Интегрированный соединительный модуль объединяет двигатель, редуктор, систему энкодера и электронику привода в один узел. Это снижает требования к внешней проводке и компонентам, обеспечивая при этом более компактное решение для роботизированных механизмов с ограниченным пространством.
О: Основное отличие — это передаточное число. TS20-50 обеспечивает номинальный крутящий момент 0,7 Н·м и максимальную скорость холостого хода 31,4 рад/с, а TS20-100 обеспечивает номинальный крутящий момент 1,5 Н·м и максимальную скорость холостого хода 15,7 рад/с. Обе модели имеют одинаковые габариты и вес.
О: Нет. TS20 интегрирует свой ориентированный на поле привод управления в объединенный модуль. Для работы требуется источник питания 24 В постоянного тока и соединение RS485.
О: TS20 поддерживает связь RS485 со скоростью 7,5 Мбит/с и использует протокол режима импеданса MIT версии 3.4. Его кадры команд и ответов имеют длину 14 байт и включают проверку CRC16-CCITT.
А: Да. Его компактная конструкция (Ø20 мм × 35 мм), вес 35 г и настраиваемые идентификаторы устройств делают его подходящим для интеграции в многопальцевые роботизированные руки и компактные захватные системы.
А: Да. Кабельные выводы могут быть заделаны в соответствии с указанной длиной, а для требований массового производства к торцевой крышке могут быть добавлены разъемы.
О: В указанной информации о продукте указано минимальное количество заказа — 5 штук, а время выполнения заказа — около 4 недель. Покупатели должны подтвердить последний график производства и условия доставки при запросе предложения.
О: Цена зависит от выбранного передаточного числа, требований к заделке кабеля и количества заказа. Покупатели могут предоставить SEA MOTION предпочитаемую конфигурацию и предполагаемый годовой спрос для получения предложения.
Производительность современной роботизированной руки во многом зависит от качества ее совместных систем приведения в действие и обратной связи. Хорошо продуманныйМодуль ловкого ручного шарнирадолжны сочетать в себе компактные размеры, достаточный крутящий момент, точное считывание, быструю связь и гибкое управление для удовлетворения все более требовательных робототехнических задач.
Серия SEA MOTION TS20 объединяет эти возможности благодаря встроенному двигателю, прецизионному редуктору, двойным 24-битным энкодерам и встроенному приводу FOC. Благодаря двум вариантам передаточного отношения, люфту менее 20 угловых секунд, выходу с обратным приводом и высокоскоростной связи RS485 он предоставляет инженерам практическое решение для управления движением ловких рук, многопальцевых захватов и других компактных роботизированных механизмов.
Поскольку технологии робототехники продолжают развиваться, выбор подходящего соединительного модуля останется важным шагом в повышении точности манипуляций, механической интеграции и общей производительности системы.
Ищете надежный модуль ручного шарнира для вашего следующего робототехнического проекта?МОРСКОЕ ДВИЖЕНИЕ предлагает интегрированные решения по управлению движением и настраиваемые соединительные модули TS20 для удовлетворения различных инженерных и прикладных требований. Независимо от того, разрабатываете ли вы гуманоидную роботизированную руку, прецизионный захват или компактную роботизированную руку, наша команда может помочь вам оценить передаточные числа, требования к крутящему моменту, монтажные размеры и совместимость связи. Ознакомьтесь с подробными сведениями о нашем модуле Dexterous Hand Joint Module сегодня исвязаться с намичтобы обсудить ваши технические требования, запросить образец или получить индивидуальное предложение.
-