Цзинъюэпредоставляет передовые решения по управлению движением для требовательных приложений автоматизации.Абсолютный многооборотный фотоэлектрический энкодерсочетает в себе оптическую обратную связь высокого разрешения, многооборотное измерение положения и компактную конструкцию, помогая инженерам добиться точного позиционирования вращения в оборудовании с ограниченным пространством.
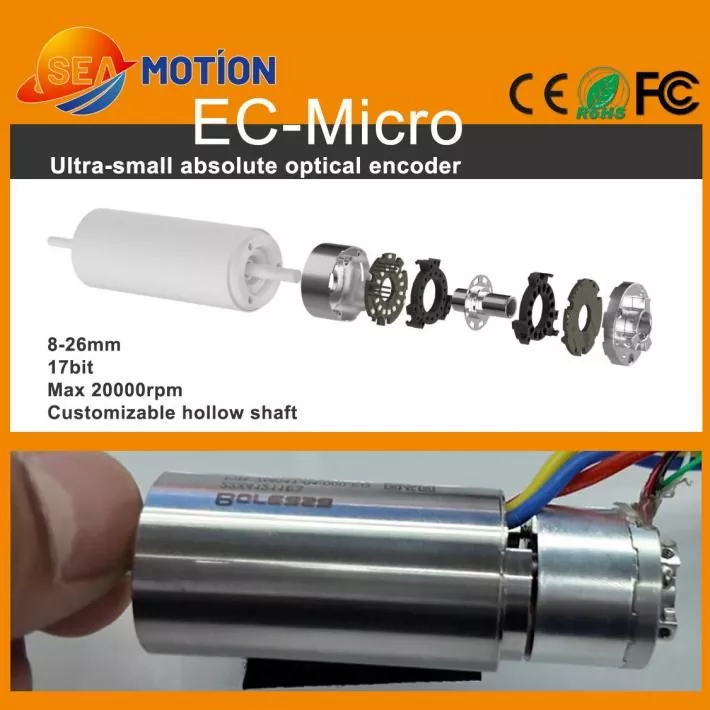
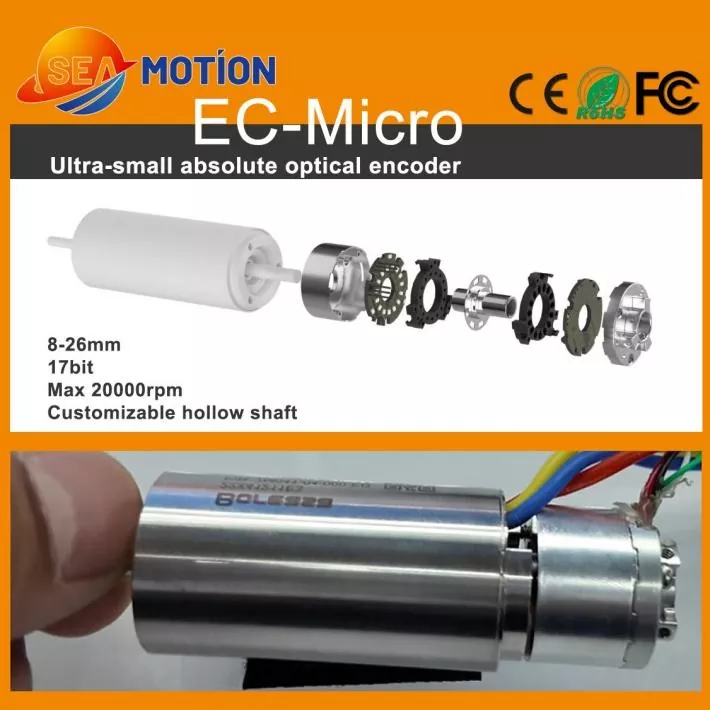
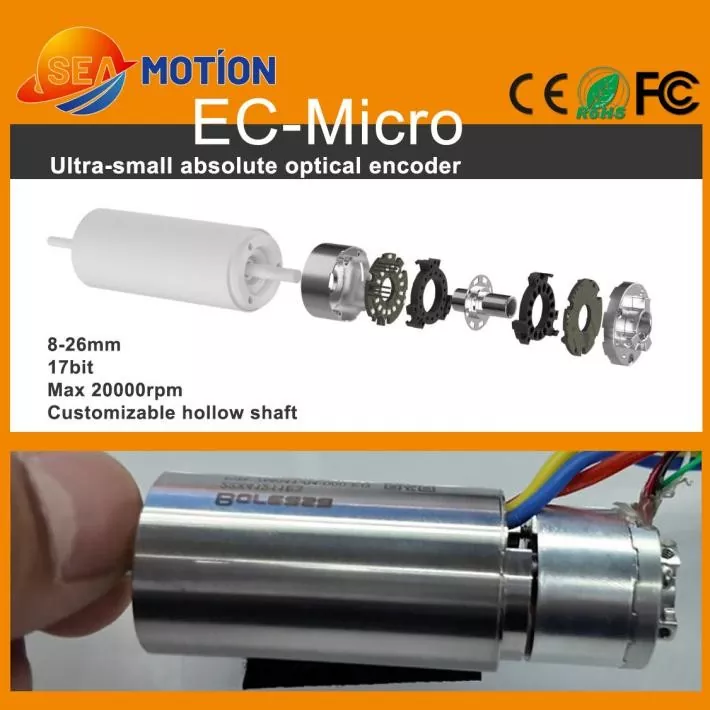
Абсолютный многооборотный фотоэлектрический энкодер — это прецизионное устройство обратной связи, которое измеряет как угловое положение за один оборот, так и количество оборотов, совершаемых вращающимся валом. Сочетая оптическое распознавание с кодированием абсолютного положения, он поддерживает точный мониторинг движения в миниатюрных серводвигателях, роботизированных руках и передовых системах автоматизации. Серия EC-Micro, связанная с цепочкой поставок систем управления движением Jingyue, предлагает диапазон внешних диаметров 8–26 мм, 17-битное разрешение, связь RS485 и максимально допустимую скорость 20 000 об/мин. В этой статье объясняются принципы его работы, технические характеристики, преимущества применения и соображения по выбору, чтобы помочь инженерам определить подходящий энкодер для своих требований по управлению движением.
Оглавление
- Что такое абсолютный многооборотный фотоэлектрический энкодер?
- Как работает кодировщик?
- Основные технические характеристики
- Основные преимущества точного управления движением
- Промышленное применение и варианты использования
- Как выбрать правильный кодировщик
- Рекомендации по установке и интеграции
- Часто задаваемые вопросы
- Вывод: найдите правильное решение для обратной связи по движению
Что такое абсолютный многооборотный фотоэлектрический энкодер?
Абсолютный многооборотный фотоэлектрический энкодер — это оптический датчик положения, предназначенный для измерения вращения вала за несколько оборотов. В отличие от инкрементального энкодера, который в основном сообщает об изменениях положения посредством импульсов, абсолютный энкодер присваивает цифровое значение положения определенному угловому местоположению. Многооборотная модель также представляет количество завершенных оборотов в пределах поддерживаемого диапазона измерения.
Эта комбинация делает энкодер особенно полезным, когда машина должна точно определить свое положение, не полагаясь исключительно на подсчет движения от контрольной точки. Контроллер может использовать сообщенную позицию для поддержки позиционирования, синхронизации и управления движением с обратной связью.
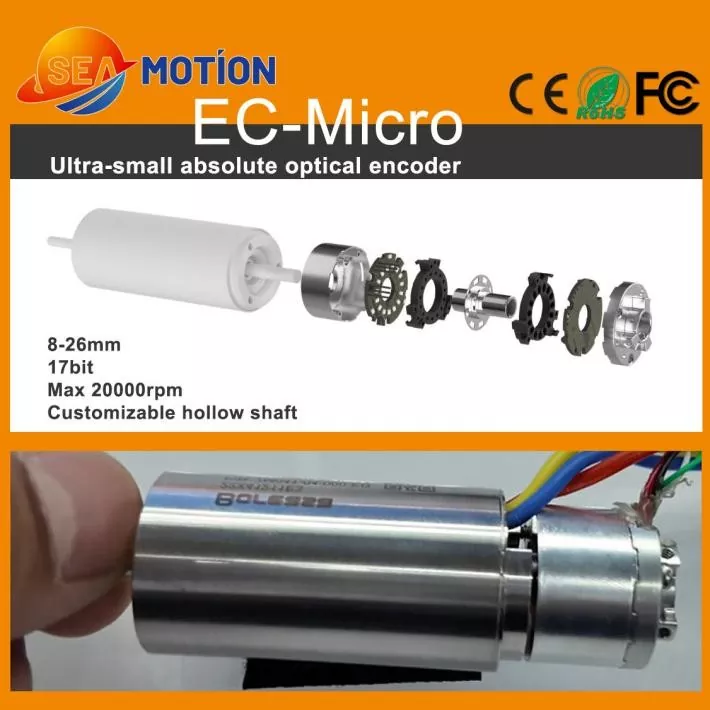
Серия EC-Micro предназначена для компактных установок, в которых обычные устройства обратной связи могут занимать слишком много места. Его небольшой форм-фактор и настраиваемая конструкция полого вала помогают инженерам интегрировать обратную связь по положению в миниатюрные двигатели и плотно расположенные механические узлы.
Для получения дополнительной информации о продукте посетите страницу продукта «Абсолютный многооборотный фотоэлектрический энкодер».
Как работает кодировщик?
Фотоэлектрический кодировщик использует оптические компоненты для обнаружения изменений относительного положения закодированного диска или оптического рисунка. Когда вал вращается, оптическая сенсорная система считывает рисунок и преобразует обнаруженную информацию в электрические сигналы. Внутренняя электроника обработки затем генерирует цифровые данные о положении для подключенного контроллера.
В многооборотном абсолютном энкодере сообщаемая информация включает в себя два важных элемента:
- Однооборотное положение:Определяет угловое положение вала в пределах одного полного оборота.
- Многооборотное положение:Представляет накопленное количество оборотов в пределах указанного диапазона измерения энкодера.
Эти значения позволяют контроллеру движения интерпретировать положение вала в более широком рабочем диапазоне. Точный метод, используемый для сохранения или восстановления информации о поворотах, зависит от внутренней архитектуры кодера и конструкции продукта. Инженерам следует подтвердить указанное поведение после отключения питания, а не предполагать, что все многооборотные энкодеры работают одинаково.
Оптическое зондирование также может дать преимущества в средах, где магнитные помехи влияют на другие сенсорные технологии. Однако общая производительность по-прежнему зависит от качества установки, управления электрическими шумами, механической центровки и заданных условий эксплуатации энкодера.
Основные технические характеристики серии EC-Micro
Оценка технических параметров перед закупкой помогает инженерам проверить механическую совместимость, требования к связи и ожидаемые характеристики позиционирования. Следующие характеристики опубликованы для миниатюрного абсолютного многооборотного фотоэлектрического энкодера EC-Micro.
| Параметр | Спецификация | Инженерное рассмотрение |
|---|---|---|
| Внешний диаметр | 8–26 мм | Поддерживает компактное размещение оборудования. |
| Справочные размеры | Ø19 мм × 14,5 мм | Подтвердите выбранную конфигурацию |
| Разрешение | 17 бит | Обеспечивает точное квантование позиции |
| Выходной интерфейс | RS485 | Проверьте совместимость протокола и контроллера |
| Скорость передачи данных | 2,5 Мбит/с | Подтвердите поддерживаемые настройки связи |
| Многооборотный диапазон | 24 бита при разрешении 17 бит; 16 бит при разрешении 23 бита | Подтвердите необходимую конфигурацию |
| Максимально допустимая скорость | 20 000 об/мин | Соблюдайте механические и электрические ограничения. |
| Напряжение питания | 5 В постоянного тока ±5% | Обеспечьте совместимый источник питания |
| Материал корпуса | Алюминий | Учитывайте монтаж и температурные условия. |
| Степень защиты | IP40 после установки | Оцените воздействие пыли и влаги. |
| Рабочая температура | от -20°С до +85°С | Проверьте фактическую среду оборудования |
| Электрическое подключение | 5-контактный интерфейс для пайки печатных плат | Спланируйте компоновку печатной платы и процесс подключения. |
Важное примечание по спецификации:В опубликованной информации о продукте перечислены различные диапазоны многооборотных преобразователей для разных конфигураций разрешения. Прежде чем завершить разработку проекта, уточните у поставщика требуемую модель, детали связи, механические размеры и применимые характеристики точности.
Основные преимущества точного управления движением
1. Компактный дизайн для оборудования с ограниченным пространством
Миниатюризация является серьезной проблемой в современной робототехнике и точном машиностроении. Серия EC-Micro предлагает внешние диаметры от 8 мм до 26 мм, что помогает разработчикам включать обратную связь по положению в компактные узлы двигателей. Его полая конструкция также может поддерживать механическую интеграцию, когда вал или центральный проход должны оставаться доступными в зависимости от выбранной конфигурации.
2. Обратная связь по положению высокого разрешения
Указанное 17-битное разрешение поддерживает точное представление углового положения. Более высокое разрешение может помочь контроллеру определить меньшие изменения положения, но оно не гарантирует автоматически эквивалентную точность системы. Также необходимо учитывать точность, повторяемость, соединение валов, механический люфт и характеристики контура управления.
3. Многооборотное измерение положения.
Однооборотная обратная связь определяет угловое положение в пределах одного оборота, а многооборотная обратная связь расширяет измерение положения на несколько оборотов. Это полезно в механизмах, где движение вала продолжается несколько оборотов, и контроллеру требуется информация как об угле, так и о повороте.
4. Высокоскоростная работа
Энкодер с заявленной максимально допустимой скоростью 20 000 об/мин предназначен для применений, требующих высокоскоростной вращательной обратной связи. Фактический рабочий предел также должен учитывать двигатель, муфту, способ монтажа, цикл связи и способность контроллера обрабатывать данные о положении.
5. Оптическое зондирование для управления помехами
Фотоэлектрическое зондирование основано на оптическом обнаружении, а не на измерении магнитного поля. Это может быть полезно в системах, где магнитные помехи являются проблемой. Тем не менее, оптические энкодеры по-прежнему требуют соответствующего электрического экранирования, заземления, механической защиты и правил установки.
Промышленное применение и варианты использования
Сочетание миниатюрных размеров и абсолютной многооборотной обратной связи делает этот энкодер подходящим для ряда передовых приложений управления движением.
Бессердечниковые двигатели и миниатюрные сервосистемы
Двигатели без сердечника используются в приложениях, в которых приоритет отдается низкой инерции, компактной конструкции и отзывчивому движению. Миниатюрный энкодер может обеспечить обратную связь о положении вала, сохраняя при этом ценное пространство для установки. Инженеры должны согласовать интерфейс вала энкодера, номинальную скорость и требования к связи с узлом двигателя.
Роботизированные ловкие руки
Роботизированные руки содержат множество компактных суставов, которые должны координировать движения пальцев и реагировать на изменяющиеся команды. Обратная связь по абсолютному положению может помочь контроллеру определить положение сустава и улучшить повторяемость движений. Конечный результат зависит от всей архитектуры датчиков, механики и управления.
Модули ZR и компактные механизмы движения
Модули ZR и другие прецизионные механизмы часто объединяют вращательное и линейное движение в ограниченном пространстве для установки. Компактный энкодер может поддерживать обратную связь по вращению в двигателе или трансмиссии, помогая системе управления координировать движение в соответствии с эксплуатационными требованиями машины.
Другие потенциальные применения
- Миниатюрное оборудование промышленной автоматизации.
- Прецизионные механизмы позиционирования.
- Компактные роботизированные соединения и приводы.
- Небольшие сборки серводвигателей постоянного тока.
- Специализированное оборудование, требующее многооборотной вращающейся обратной связи.
Чтобы получить более широкое представление о доступных технологиях обратной связи, инженеры могут также изучить категорию продуктов фотоэлектрических энкодеров.
Как выбрать правильный кодировщик
Выбор кодировщика требует большего, чем просто сравнение разрешения или максимальной скорости. Надежный процесс выбора начинается с механической конструкции и функциональных требований к системе управления.
- Определите диапазон измерения.Определите угловое разрешение, необходимое на один оборот, и общее количество оборотов, которое необходимо измерить.
- Подтвердите требования к точности.Различают разрешение, абсолютную точность, повторяемость и допустимую ошибку положения.
- Проверьте механические размеры.Проверьте внешний диаметр, общую высоту, диаметр вала, размеры полого отверстия, крепежные винты и допустимое смещение вала.
- Проверьте совместимость связи.Подтвердите интерфейс RS485, поддерживаемый протокол связи, скорость передачи данных, формат данных и конфигурацию контроллера.
- Оцените электрические требования.Проверьте напряжение питания, потребляемый ток, конструкцию разъема, площадь печатной платы и условия электрических помех.
- Ознакомьтесь с условиями эксплуатации.Подберите рабочую температуру, степень защиты, скорость вращения и условия установки в соответствии с применением.
- Подтвердите поведение при потере питания.Определите, как выбранная модель обрабатывает многооборотную информацию во время отключения питания и перезапуска.
Если приложение требует другой технологии измерения, сравните конструкцию с абсолютным однооборотным фотоэлектрическим энкодером или абсолютным индуктивным энкодером. Эти альтернативы удовлетворяют различным требованиям обратной связи и должны оцениваться в сравнении с фактической конструкцией системы.
Рекомендации по установке и интеграции
Даже энкодер высокого разрешения не может компенсировать плохую механическую установку или несовместимый контроллер. Структурированный процесс интеграции помогает защитить датчик и улучшить согласованность обратной связи по движению.
- Механическое выравнивание:Следите за тем, чтобы вал энкодера и вал двигателя были выровнены и находились в пределах указанных пределов радиального и осевого смещения.
- Надежный монтаж:Используйте рекомендуемый метод монтажа и избегайте чрезмерного приложения усилий к корпусу или соединению печатной платы.
- Качество электроэнергии:Поддерживайте указанное напряжение питания и используйте соответствующие методы заземления и контроля шума.
- Тестирование связи:Проверьте формат данных, скорость передачи данных, время отклика и обработку ошибок на стороне контроллера.
- Проверка позиции:Сравните сообщаемое положение с подходящим эталоном во время ввода в эксплуатацию и в типичных условиях эксплуатации.
- Защита окружающей среды:Учитывайте опубликованный класс защиты IP40 и обеспечьте дополнительную защиту корпуса, если этого требует приложение.
Для новой конструкции тестирование должно охватывать запуск, нормальную работу, изменение направления, максимальную ожидаемую скорость и восстановление после отключения питания. Эти проверки помогают выявить проблемы интеграции до того, как оборудование поступит в производство.
Часто задаваемые вопросы
1. В чем основное отличие абсолютного многооборотного энкодера от инкрементного энкодера?
Абсолютный многооборотный энкодер сообщает закодированное положение, которое включает в себя информацию об угловом положении и повороте в пределах указанного диапазона. Инкрементный энкодер сообщает о движении посредством изменения сигнала и обычно требует опорного сигнала или надежной стратегии счета для установления абсолютного положения. Наиболее подходящий выбор зависит от поведения приложения при запуске, требований к расположению и конструкции контроллера.
2. Какое разрешение поддерживает абсолютный многооборотный фотоэлектрический энкодер EC-Micro?
Опубликованные спецификации EC-Micro включают конфигурацию с 17-битным разрешением. В информации о продукте также указана 23-битная конфигурация, связанная с другим многооборотным диапазоном. Перед покупкой подтвердите точную модель и конфигурацию и помните, что разрешение — это не то же самое, что абсолютная точность.
3. Может ли этот энкодер работать на высоких скоростях вращения?
Опубликованная максимально допустимая скорость составляет 20 000 об/мин. Фактические рабочие характеристики зависят от механической сборки, монтажных допусков, электрического интерфейса и контроллера. Инженеры должны проверить всю систему в предполагаемых условиях эксплуатации.
4. Какие приложения больше всего выигрывают от миниатюрного многооборотного фотоэлектрического энкодера?
Типичные области применения включают двигатели без сердечника, ловкие роботизированные руки, модули ZR, миниатюрные сервосистемы и компактное оборудование для автоматизации. Эти системы могут принести пользу, когда пространство для установки ограничено, но точная обратная связь по положению вращения остается важной.
5. Что покупатели должны подтвердить перед заказом?
Покупатели должны подтвердить разрешение, многооборотный диапазон, протокол связи, размеры, совместимость вала, рабочую скорость, напряжение питания, степень защиты, рабочую температуру и поведение при потере мощности. Предоставление модели двигателя, установочного чертежа и технических характеристик контроллера может помочь поставщику порекомендовать совместимую конфигурацию.
Вывод: найдите правильное решение для обратной связи по движению
Абсолютный многооборотный фотоэлектрический энкодер может поддерживать точную вращательную обратную связь в компактных, высокопроизводительных системах управления движением. Сочетание оптического считывания, многооборотного измерения, выходного сигнала высокого разрешения и миниатюрной конструкции делает его подходящим вариантом для робототехники, бессердечниковых двигателей и оборудования автоматизации с ограниченным пространством. Однако успешная реализация зависит от выбора правильной конфигурации и проверки всей механической и электрической системы.
Решения Jingyue по управлению движением предназначены для удовлетворения строгих требований интеграции передовых приложений автоматизации. Если вы оцениваете миниатюрный энкодер для нового проекта или модернизируете существующую систему управления движением, ознакомьтесь со спецификациями продукта исвязаться с намичтобы обсудить ваше разрешение, размеры вала, интерфейс связи и требования к настройке. Поделитесь информацией о своем приложении, чтобы помочь найти подходящее решение для кодирования для вашего оборудования.