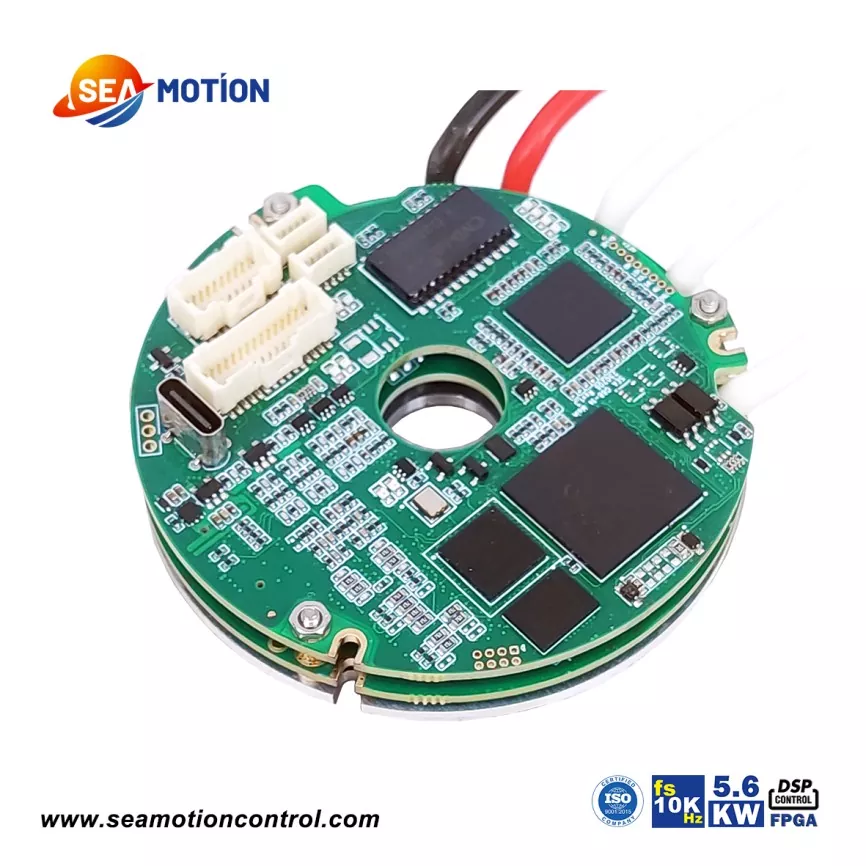
Краткое содержание статьи: A планетарный шарнирный модульпредставляет собой интегрированное решение для управления движением, предназначенное для обеспечения крутящего момента, контролируемого движения и надежного позиционирования в роботизированных системах. Поскольку интеллектуальные роботы все более широко используются в промышленной автоматизации, гуманоидной робототехнике и мобильном оборудовании, выбор правильной совместной архитектуры имеет важное значение для баланса производительности, стоимости и сложности интеграции.МОРСКОЕ ДВИЖЕНИЕразрабатывает модули планетарных шарниров, которые сочетают в себе безрамный моментный двигатель, планетарный редуктор, двойной магнитный энкодер обратной связи и специальный драйвер. В этой статье рассматриваются принципы их работы, основные характеристики, сценарии применения и практические рекомендации по выбору для инженеров и производителей промышленного оборудования.
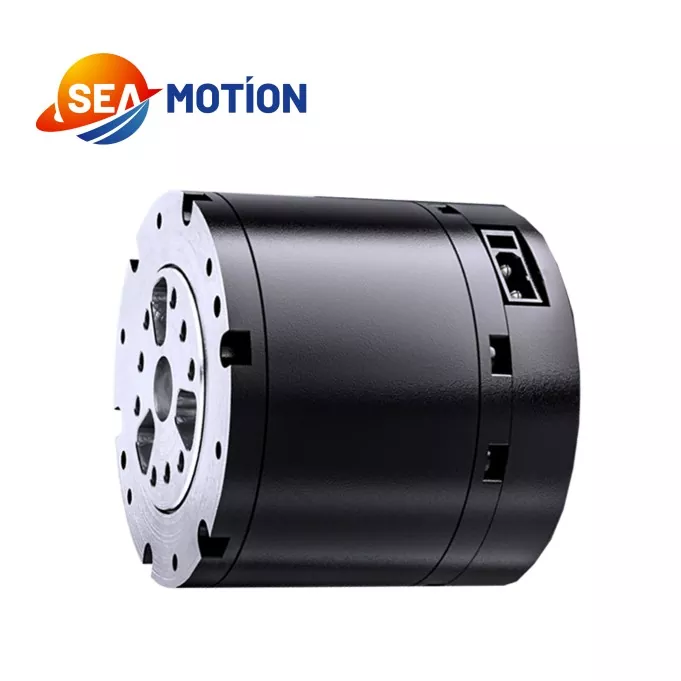
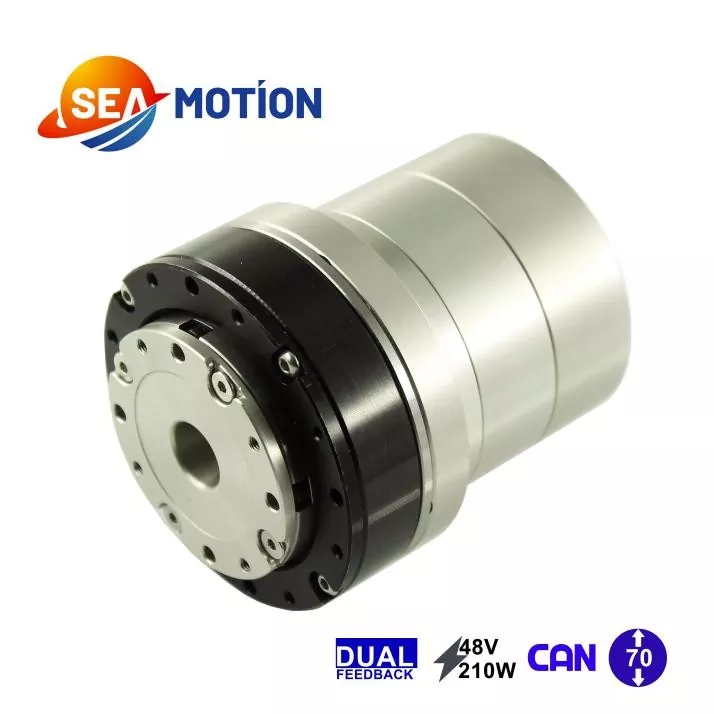
Модуль планетарного шарнира — это интегрированный электромеханический узел, который генерирует и контролирует вращательное движение вокруг роботизированного шарнира. Вместо того, чтобы требовать от инженеров самостоятельного поиска и сборки каждого компонента движения, интегрированный модуль объединяет несколько важных элементов в скоординированный блок.
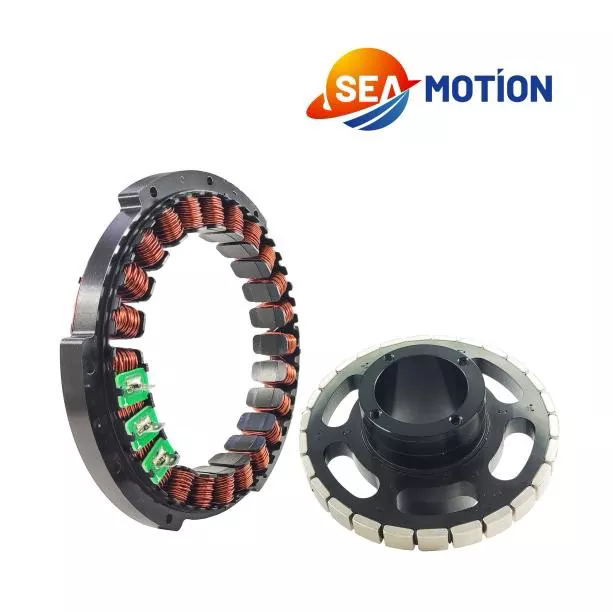
Типичная конфигурация включает в себя безрамный моментный двигатель, планетарный редуктор, систему обратной связи энкодера и специальный драйвер двигателя. Вместе эти компоненты преобразуют электрическую энергию в контролируемое механическое движение, обеспечивая при этом передачу крутящего момента и контроль положения.
МОРСКОЕ ДВИЖЕНИЕ предлагает модуль планетарного шарнира, предназначенный для точного управления промышленными роботами. Его архитектура планетарного редуктора подчеркивает структурную простоту и экономическую эффективность, что делает его потенциальным вариантом для разработчиков оборудования, которым требуется надежное совместное приведение в действие без излишне сложной механической интеграции.
Пригодность любого модуля в конечном итоге зависит от его номинальных условий эксплуатации, механических интерфейсов, требований к управлению и требований целевого приложения.
Производительность роботизированного соединения зависит от согласованной работы его механической трансмиссии, двигателя, устройств обратной связи и управляющей электроники. Каждый компонент вносит свой вклад в общий процесс управления движением.
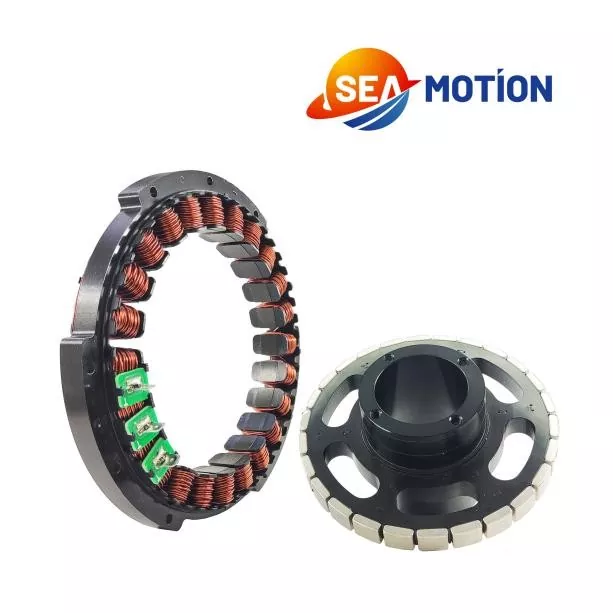
Двигатель генерирует вращательную силу при подаче электроэнергии. Безрамная конструкция может помочь производителям оборудования интегрировать двигатель в компактный механический узел при условии, что окружающий корпус, монтажная конструкция и система терморегулирования спроектированы соответствующим образом.
Планетарный редуктор использует центральную солнечную шестерню, окружающие планетарные шестерни и кольцевую шестерню для передачи движения. В зависимости от конфигурации и передаточного отношения коробка передач снижает выходную скорость, одновременно увеличивая доступный выходной крутящий момент. Это делает планетарную трансмиссию полезной для роботизированных соединений, требующих контролируемого движения и практической плотности крутящего момента.
Энкодеры обеспечивают обратную связь, связанную с движением, в систему управления. Указанная конфигурация SEA MOTION включает два магнитных энкодера, поддерживающих распознавание движения в рамках интегрированного узла. Точные функции обратной связи и архитектура управления должны быть подтверждены в соответствии с технической документацией выбранной модели.
Водитель управляет работой двигателя согласно командам управления и имеющейся обратной связи. Интеграция согласованного драйвера может упростить разработку системы, сократить работу по сопоставлению компонентов и обеспечить более последовательный ввод в эксплуатацию, чем сборка непроверенной комбинации независимых устройств.
Для полной системы инженеры также должны проверить совместимость контроллера, интерфейсы связи, электрическую защиту и функции управления, необходимые для приложения.
Технические характеристики дают основу для оценки того, может ли модуль планетарного шарнира удовлетворить эксплуатационным требованиям робота. Следующие значения опубликованы для модуля планетарного шарнира SEA MOTION, и их следует сверить с точной приобретаемой конфигурацией.
| Параметр | Опубликованная спецификация | Инженерное значение |
|---|---|---|
| Номинальное напряжение | 48 В | Номинальный номер электропитания |
| Диапазон рабочего напряжения | 24–60 В | Помогает определить совместимость энергосистемы |
| Номинальная выходная мощность | 140 Вт ±10% | Справочник по планированию выходной мощности |
| Номинальный крутящий момент | 5 Н·м | Ссылка на требования к непрерывной работе |
| Пиковый крутящий момент | 14 Н·м | Эталон для кратковременных требований крутящего момента |
| Скорость без нагрузки | 315 об/мин ±10% | Указывает скорость в заданном состоянии без нагрузки. |
| Номинальная скорость нагрузки | 260 об/мин ±10% | Ссылка на работу при номинальной нагрузке |
| Передаточное число | 10:1 | Определяет передаточное число передачи |
| Тип привода | ЦСП | Определяет опубликованный тип драйвера. |
| Конфигурация энкодера | Два магнитных энкодера | Поддерживает управление движением на основе обратной связи |
| Масса | 310 г ±3 г | Актуально для перемещения масс и совместной упаковки. |
| Рабочая температура | от -20°С до 50°С | Определяет опубликованный диапазон рабочих температур. |
| Рабочая влажность | 5%–85% | Справочник по экологическому планированию |
Важное инженерное примечание:Номинальный и пиковый крутящий момент представляют разные условия эксплуатации. Пиковый крутящий момент не следует рассматривать как номинальный показатель для непрерывной работы. В опубликованной информации о продолжительности нагрузки указано 5 Н·м в качестве номинального режима работы, 7 Н·м в течение 120 секунд, 10 Н·м в течение 18 секунд, 12 Н·м в течение 10 секунд и 14 Н·м в течение 5 секунд. Фактические эксплуатационные пределы, условия охлаждения, рабочие циклы и допустимая частота перегрузок должны быть подтверждены у производителя.
Для получения дополнительной информации посетите официальную страницу продукта модуля планетарного шарнира SEA MOTION.
Интегрированный модуль планетарного шарнира может упростить разработку роботизированной системы, объединяя компоненты механической трансмиссии и электронного управления движением. Его практические преимущества зависят от применения и качества системной интеграции.
Важно отличать удобство интеграции от гарантированной производительности системы. Конечная точность, жесткость, срок службы, уровень шума и тепловые характеристики зависят от всей механической и электрической конструкции.
Модули планетарных соединений подходят для робототехнических приложений, требующих контролируемого вращательного движения, повторяемости срабатываний и соответствующего баланса между производительностью и стоимостью. SEA MOTION определяет несколько категорий применения своего модуля планетарного шарнира.
Роботы-гуманоиды используют несколько суставов для координации движений рук, ног и тела. Подходящий модуль планетарного шарнира может обеспечить приведение в действие выбранных шарниров, если его крутящий момент, скорость, масса и механические размеры соответствуют проектным требованиям.
Четвероногие роботы полагаются на скоординированные движения ног, чтобы поддерживать баланс и перемещаться по различным поверхностям. При выборе шарнира необходимо учитывать ударные нагрузки, ускорение, повторяющиеся пики крутящего момента и рабочий цикл, связанный с ходьбой или бегом.
Совместное оружие требует контролируемого движения по нескольким осям. Инженеры могут оценить модули планетарных шарниров для подходящих осей, учитывая полезную нагрузку, вылет, скорость соединения, требования к расположению и функции безопасности всего робота.
Автоматизированным системам комплектования необходимо предсказуемое движение для координации операций захвата, подъема, перемещения и отпускания. Правильно выбранный модуль может выполнять эти задачи, помогая разработчикам оборудования управлять сложностью сборки.
Мобильные роботизированные платформы и некоторые системы электромобильности также используют компактные электромеханические приводы. В этих приложениях инженеры должны тщательно проверять механические нагрузки, воздействие вибрации, энергопотребление, защиту окружающей среды и пригодность модуля для предполагаемого рабочего цикла.
Не каждый модуль подходит для каждого приложения. Эксплуатация на открытом воздухе, движение с высокой нагрузкой, условия промывки и критически важные для безопасности роботизированные системы требуют специальной проверки, а не предположений, основанных только на категории продукта.
Выбор модуля планетарного шарнира предполагает нечто большее, чем просто сравнение максимального крутящего момента или цены покупки. Структурированная оценка помогает снизить риск превышения размеров, перегрева, несовместимости систем управления и преждевременного механического износа.
Предоставление поставщику четкого описания применения, включая профили нагрузки, целевую скорость, цикл движения, установочные чертежи и требования к управлению, облегчает оценку подходящей конфигурации.
Планетарные и гармоничные совместные архитектуры решают пересекающиеся, но разные инженерные приоритеты. Правильный выбор зависит от относительной важности характеристик трансмиссии, комплектации, точности, требований к крутящему моменту и бюджета.
| Фактор оценки | Планетарный шарнирный модуль | Гармонический соединительный модуль |
|---|---|---|
| Принцип передачи | Планетарный редуктор | Гармонический редуктор |
| Приоритет дизайна | Практичная стоимость и передача крутящего момента | Точное движение и компактная интеграция |
| Соображения о люфте | Зависит от конструкции редуктора и производственных допусков. | Часто выбирается, когда приоритетом является низкий люфт. |
| Крутящий момент и скорость | Зависит от передаточного числа, двигателя и условий нагрузки. | Зависит от модели, передаточного числа и условий эксплуатации. |
| Фокус выбора | Грузоподъемность, эффективность, стоимость и рабочий цикл | Требования к позиционированию, люфт, упаковка и условия нагрузки |
Это сравнение носит качественный характер, а не заменяет тестирование конкретной модели. Ни одна из архитектур не является универсально превосходящей. Прежде чем принимать решение о покупке, инженеры должны сравнить проверенные кривые крутящего момента и скорости, данные о люфте, эффективность, жесткость, температурные пределы и информацию о сроке службы.
Изучите модуль Harmonic Joint компании SEA MOTION, чтобы понять альтернативный подход к передаче и обсудить, какая конструкция лучше подходит для вашей роботизированной системы.
Его основная функция — обеспечить контролируемое вращательное приведение в действие механического соединения. Благодаря интеграции двигателя, планетарного редуктора, энкодеров обратной связи и привода модуль помогает роботизированным системам генерировать и управлять движением суставов.
Опубликованный номинальный крутящий момент составляет 5 Н·м, максимальный крутящий момент – 14 Н·м. Эти значения относятся к различным условиям эксплуатации. При проектировании системы следует учитывать допустимую продолжительность и частоту работы с более высоким крутящим моментом.
Заявленное номинальное напряжение составляет 48 В, а диапазон рабочего напряжения — 24–60 В. Источник питания и связанная с ним электроника также должны поддерживать требуемый ток, переходные нагрузки и применимые требования защиты.
Он может поддерживать управление движением на основе обратной связи с помощью двигателя, системы энкодера и специального драйвера. Фактическая точность и повторяемость позиционирования зависят от полной конфигурации, характеристик коробки передач, настройки управления и механической конструкции. Запрашивайте данные о производительности конкретной модели, когда точное позиционирование имеет важное значение.
Потенциальные приложения включают роботов-гуманоидов, четвероногих роботов, коллаборативные руки, роботов-сборщиков и интеллектуальное мобильное оборудование. Пригодность должна оцениваться с учетом профиля нагрузки, скорости, условий окружающей среды и требований безопасности приложения.
Сообщите производителю требуемый крутящий момент и скорость, рабочий цикл, источник питания, механический интерфейс, протокол управления и условия окружающей среды. Прежде чем размещать заказ, запросите текущую спецификацию и уточните любые неуказанные характеристики.
Посетите официальную страницу продукта модуля планетарного шарнира, чтобы отправить запрос. Для получения точного предложения укажите целевое применение, ожидаемый объем заказа, технические требования и предпочтительный график доставки.
Модуль планетарного шарнира может стать практичным решением для управления движением роботизированного оборудования, требующего интегрированного управления, контролируемой передачи крутящего момента и экономичной конструкции системы. Сочетая безрамный моментный двигатель, планетарный редуктор, обратную связь с двойным магнитным энкодером и специальный драйвер, SEA MOTION предлагает интегрированную опцию для инженеров, разрабатывающих роботизированные соединения и интеллектуальное оборудование для автоматизации. Успешная реализация по-прежнему зависит от соответствия проверенных характеристик модуля фактической механической нагрузке, профилю движения, архитектуре управления и рабочей среде. Если вы оцениваете модуль планетарного шарнира для нового робота или модернизируете существующую систему автоматизации, ознакомьтесь с техническими требованиями SEA MOTION исвязаться с намичтобы обсудить характеристики продукта, пригодность применения и ценовое предложение для вашего проекта.