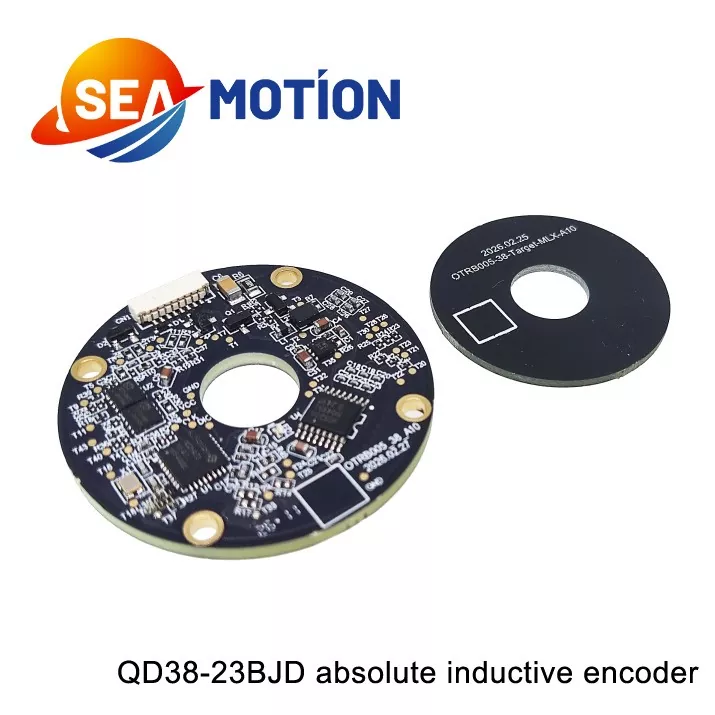
Созданная на базе автомобильной технологии, система унаследовала многолетний опыт исследований, разработок и массового производства шасси с электроприводом для новых энергетических транспортных средств и датчиков положения электропривода, разработанных в соответствии со стандартами надежности автомобильного уровня. Он оснащен высокоточной обратной связью по положению с точностью обнаружения до уровня секунды дуги, обеспечивая точное определение угла суставов робота и стабильность управления движением. Он также может похвастаться сильными возможностями защиты от помех.
Используя индуктивный принцип и специальные алгоритмы обработки сигналов, а также пройдя почти сотню испытаний на электромагнитную совместимость и долговечность, он адаптируется к работе высокоскоростного двигателя и условиям сильных магнитных помех.
Превосходная стабильность партий: благодаря автоматизированным производственным линиям автомобильного уровня и сквозному контролю качества стабильность от партии к партии отвечает требованиям крупномасштабного роботизированного производства.
Компактная конструкция и высокая адаптируемость: кольцевая катушка печатной платы и травленая проводящая конструкция проигрывателя имеют небольшой размер, просты в установке и идеально подходят к различным модулям соединения полого вала.
|
Модель №. |
QD38-23БЖД |
|
Разрешение на конце двигателя |
23бит |
|
Тип энкодера |
Абсолютный многооборотный (аккумуляторный) |
|
Обороты энкодера |
65536 (16бит) |
|
Выходной сигнал |
485/БИСС-С/ССИ/СПИ/УАРТ |
|
Установить воздушный зазор |
0,5 мм |
|
Рабочий воздушный зазор |
0,4 мм~0,6 мм |
|
Максимальный ток |
<100 мА |
|
Рабочая температура |
-40℃~105℃ |
|
Температура хранения |
-50℃~125℃ |
|
Номинальная скорость |
≤6000 об/мин |
|
Отклонение установки |
Осевой<0,2 мм, радиальный<0,1 мм |
|
Осевой поплавок |
≤±0,1 мм |
|
Скорость передачи данных |
2,5 Мбит/с |
|
Протокол связи |
Соглашение Тамагава |
|
Абсолютная точность |
±45 дюймов |
|
Повторяемость |
±10 дюймов |
|
Частота ответа на сообщение |
≤16 кГц |
|
Относительная влажность |
≤90% относительной влажности, без конденсации |
|
Вибрация |
Поддерживайте амплитуду 1,5 мм в диапазоне от 10 до 55 Гц; поддерживать ускорение 98 м/с² в диапазоне от 55 до 2000 Гц; тест в течение 2 часов по каждой оси (X, Y и Z), всего 6 часов. |
|
Шок |
Ударное ускорение 980 м/с², 11 мс; По 3 удара в каждом направлении, всего 18 ударов. |
|
IP-защита |
Защита задней части корпуса двигателя |
|
Спецификация |
Температура Т=25℃ |
|||
|
Мин |
Рейтинг |
Макс |
||
|
Напряжение питания |
4,75 В |
5В |
5,25 В |
|
|
Потребляемая мощность основного источника питания |
--- |
100 мА |
-- |
|
|
Дифференциал выходной уровень |
Высокий уровень |
3,5 В |
-- |
-- |
|
Низкий уровень |
-- |
-- |
1,7 В |
|
|
Время смены края |
-- |
-- |
100 нс |
|
|
Сопротивление изоляции |
50 МОм |
-- |
-- |
|
Этот энкодер отличается превосходной адаптируемостью к окружающей среде и долговечностью конструкции. Его бесконтактный принцип работы исключает механический износ, обеспечивая длительную работу без технического обслуживания. Он невосприимчив к рассеянным магнитным полям, пыли, влаге и вибрации и прекрасно адаптируется к суровым промышленным условиям. Благодаря высокому разрешению до 23 бит и низкой задержке сигнала он поддерживает основные протоколы связи, включая SSI и BiSS-C, обеспечивая точную и быструю обратную связь по положению. Компактная и легкая конструкция также обеспечивает гибкую установку в ограниченном пространстве для оборудования.
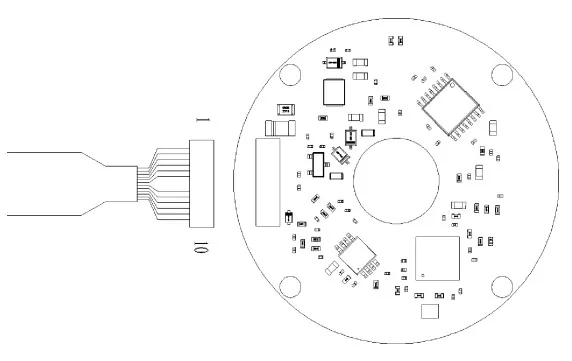
|
Расположение терминала(1~10) |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
9 |
10 |
|
определения |
ЧП |
Северная Каролина |
ДАННЫЕ+ |
ДАННЫЕ- |
RS485-/СЛК- |
РС485+/СЛК+ |
ВБАТ |
Земля |
+5В |
Земля |
|
Цвет провода |
Черная термоусадочная трубка |
- |
Желтый |
Зеленый |
Белый |
Синий |
Серый |
Фиолетовый |
Красный |
Черный |
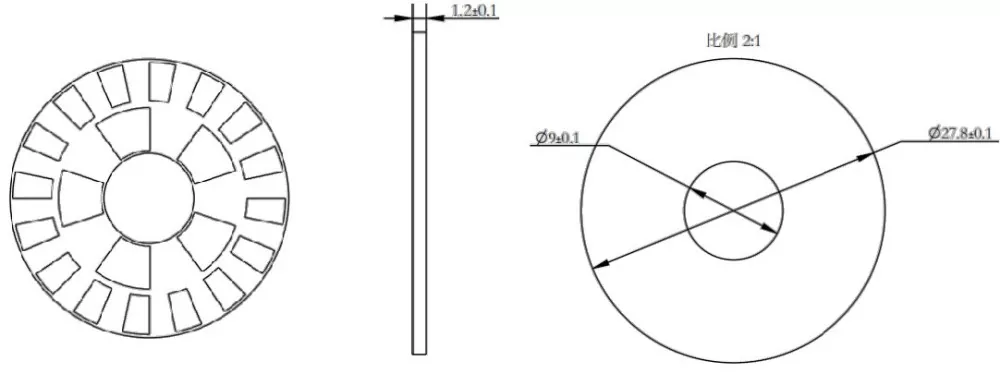
Размеры ротора
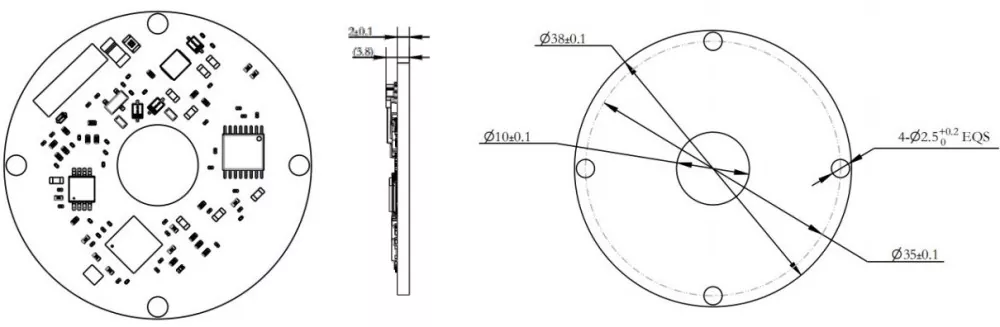
размеры статора
Q D 38–23 Б JD
①②③ ④ ⑤⑥
①-Q: Индуктивный энкодер серии DM Q.
②-D: Одиночный кодер
③-38: Внешний диаметр 38 мм.
④-23: Разрешение кодера: 23 бита.
⑤-B: Тип сигнала: BiSS-C
⑥-JD: Радиальный (горизонтальный выход из терминала)
Абсолютно индуктивный энкодер, широко используемый в сценариях промышленной автоматизации и точного управления движением, обслуживает роботизированные манипуляторы, автоматизированные сборочные линии, станки с ЧПУ и системы серводвигателей. Это также применимо к упаковочному оборудованию, текстильному оборудованию и интеллектуальным логистическим устройствам, обеспечивая стабильные данные измерения положения и угла для обеспечения точности, эффективности и безопасности автоматизированных производственных операций.
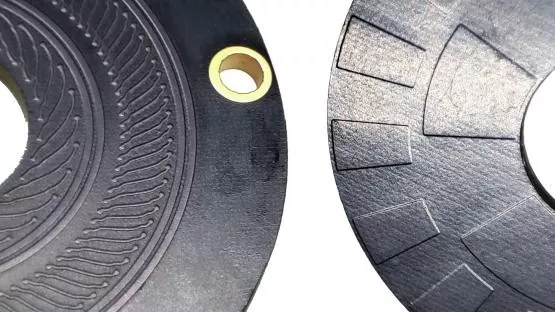
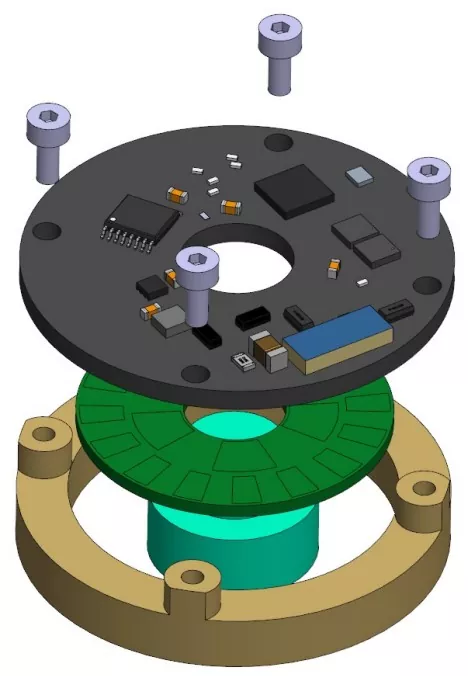
Схема установки Инструменты, необходимые для установки
Динамометрическая отвертка Phillips
Динамометрический ключ шестигранный на 1,5 мм (метрический)
4 винта M2x5,5 с полукруглой головкой Phillips и плоскими шайбами
2 установочных винта с шестигранной головкой M3x3 и чашеобразной головкой
8 винтов с потайной головкой M1,6x6 Phillips
Последовательность установки
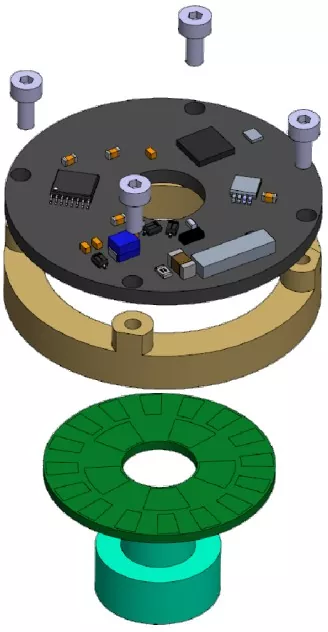
Установка ротора:
① Установите ротор энкодера на вал двигателя и правильно расположите его;
②Используйте клей DP460, чтобы надежно прикрепить пластину ротора энкодера к втулке вала.
[Примечание]:
1) Если высота ротора требует регулировки, выполняйте этап затяжки только после завершения регулировки;
2) Чтобы предотвратить ослабление винтов, заранее нанесите на резьбовые отверстия клей для фиксации резьбы или используйте винты с предварительно нанесенным покрытием.
Рекомендуемый момент затяжки 7 ± 0,2 кгс·см.
Установка статора:
① Поместите статор энкодера на монтажную поверхность и совместите четыре отверстия для винтов;
② С помощью динамометрической отвертки Phillips поочередно вверните четыре винта в сборе.
(Винт M2x5,5 с полукруглой головкой Phillips + плоская шайба в сборе).
Адрес
403 4F Офисное здание Парк промышленности роботов № 232 Yuanfeng Road Национальный парк высоких технологий Куньшань Сучжоу Цзянсу Китай
Тел.
Электронная почта