

Краткое содержание статьи: A Безрамный моментный двигательразработан для применений, в которых обычные корпусные двигатели, коробки передач, ремни и муфты создают нежелательные механические ограничения. Разделяя ротор и статор и интегрируя их непосредственно в конструкцию машины, эта архитектура двигателя может обеспечить высокую плотность крутящего момента, низкий механический люфт, компактную установку, плавное вращение и быстрое управление. В этой статье объясняется, как работают безрамные моментные двигатели, почему они ценны в требовательных системах движения, что инженеры должны учитывать при выборе и интеграции, а также как SEA MOTION поддерживает индивидуальные решения для робототехники, станков, полупроводникового оборудования, медицинских систем и других точных приложений.
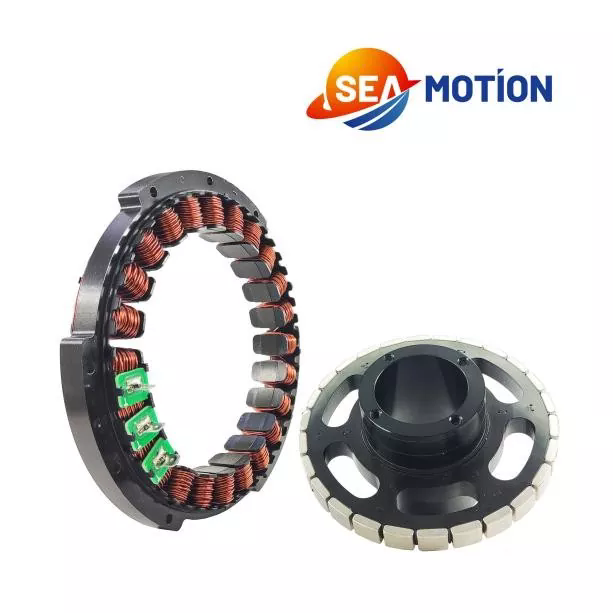
Безрамный моментный двигатель — это синхронный двигатель с постоянными магнитами, поставляемый без обычного корпуса двигателя, встроенных подшипников или встроенного устройства обратной связи. Вместо полностью закрытого двигателя производитель машины получает основные электромагнитные компоненты — обычно статор и ротор — которые могут быть встроены непосредственно в окончательную механическую конструкцию.
Эта конфигурация дает дизайнерам гораздо большую свободу в выборе архитектуры системы движения. Двигатель можно установить вокруг вращающегося соединения, внутри оси робота, под поворотным столом или вокруг прецизионного механизма, где доступное пространство для установки ограничено.
В отличие от традиционного двигателя, который обычно передает мощность через коробку передач, ремень, шкив, муфту или другой компонент трансмиссии, безрамный моментный двигатель может непосредственно приводить в движение нагрузку. Удаление этих промежуточных механических элементов может снизить механическую податливость, потери при передаче, люфт, вибрацию и требования к техническому обслуживанию.
Целью высокопроизводительного оборудования является не просто создание вращательного движения. Настоящая задача состоит в том, чтобы создать это движение с необходимым крутящим моментом, скоростью, жесткостью, повторяемостью, плавностью и откликом в ограниченных механических пределах.
Именно здесь безрамочная архитектура становится особенно полезной.
Принцип действия основан на электромагнитном взаимодействии между ротором с постоянными магнитами и обмотками статора, находящимися под напряжением.
Статор содержит электрические обмотки, генерирующие вращающееся магнитное поле при подаче управляемого тока. Ротор содержит постоянные магниты, которые взаимодействуют с этим магнитным полем, создавая крутящий момент.
Поскольку ротор и статор поставляются как отдельные компоненты, окружающая конструкция машины может фактически стать частью узла двигателя.
Типичная система содержит:
Результатом является высокоинтегрированная система движения, в которой двигатель больше не является независимым механическим блоком. Вместо этого он становится неотъемлемой частью машины.
Этот подход особенно ценен, когда инженерам нужен большой полый вал, компактные осевые размеры, большой выходной диаметр или функция прямого привода.
Основным преимуществом безрамного моментного двигателя является гибкость конструкции. Однако несколько дополнительных преимуществ могут сделать эту архитектуру привлекательной для точного машиностроения.
Плотность крутящего момента особенно важна, когда двигатель должен помещаться внутри небольшого механического корпуса. Правильно выбранный бескорпусный двигатель может обеспечить значительный крутящий момент, не требуя физического пространства, занимаемого обычным двигателем и трансмиссией.
Прямой привод исключает множество компонентов, традиционно используемых для передачи крутящего момента. Редуктору не требуется просто увеличивать крутящий момент или снижать скорость, когда двигатель можно выбрать и управлять им в соответствии с требуемой рабочей точкой.
Это может упростить механическую архитектуру и уменьшить количество компонентов, которые могут привести к механическим ошибкам.
Механизмы зубчатых передач могут вызывать люфт, особенно при износе компонентов или когда трансмиссия требует нескольких ступеней. Конфигурация с прямым приводом позволяет избежать зазора зубьев шестерни как источника ошибки позиционирования.
Для таких приложений, как роботизированные соединения и прецизионные вращающиеся платформы, это может быть большим преимуществом.
Поскольку двигателю не требуется традиционный корпус, конструкторы могут интегрировать электромагнитный узел в доступное конструктивное пространство. Это полезно, когда ограничения по упаковке являются серьезными.
Низкие зубчатые характеристики и соответствующие алгоритмы управления могут способствовать плавному вращению. Это ценно для оборудования, где вибрация, пульсация скорости или нарушение крутящего момента могут повлиять на качество конечного продукта.
Безрамный двигатель не заставляет интегратора использовать одно конкретное устройство обратной связи. Энкодер можно выбрать в соответствии с требуемым разрешением, точностью, условиями окружающей среды, протоколом связи и архитектурой машины.
Такая гибкость полезна для OEM-производителей, разрабатывающих различные платформы машин на основе общего семейства двигателей.
Безрамные моментные двигатели особенно подходят для применений, требующих высокого крутящего момента, компактной конструкции, прямого привода и точного контроля вращения.
| Приложение | Почему безрамочный дизайн ценен | Типичный приоритет проектирования |
|---|---|---|
| Роботизированные суставы | Компактная интеграция и прямая передача крутящего момента | Плотность крутящего момента, жесткость, точность позиционирования |
| Станки | Прямой поворотный привод с уменьшенной погрешностью передачи | Точность, стабильность скорости, тепловые характеристики |
| Поворотные столы | Большая апертура и компактная архитектура привода | Крутящий момент, повторяемость, биение |
| Медицинское оборудование | Компактное и плавно контролируемое движение | Низкая вибрация, надежность, чистота |
| Полупроводниковое оборудование | Высокая точность в ограниченном пространстве для установки | Стабильность положения, термоконтроль, чистота |
| Прецизионная автоматизация | Гибкая механическая интеграция | Динамический отклик и повторяемость |
Например, в робототехнике двигатель можно установить непосредственно в шарнир и объединить с собственными подшипниками, корпусом, энкодером и структурными компонентами разработчика. Это может обеспечить более компактное соединение, чем использование полностью закрытого двигателя.
В прецизионном вращающемся оборудовании прямой привод также может уменьшить количество механических соединений между двигателем и рабочей нагрузкой.
Выбор двигателя следует начинать с фактических требований к нагрузке, а не только с номинального крутящего момента двигателя. Двигатель, который выглядит подходящим по пиковому крутящему моменту, может работать плохо, если не учитывать постоянную тепловую нагрузку, требования к ускорению или точность обратной связи.
Инженеры должны оценить следующие параметры.
Также важно различать теоретические возможности двигателя и его характеристики внутри готовой машины. Трение подшипников, жесткость конструкции, рассеивание тепла, установка энкодера, балансировка ротора и настройка привода — все это может повлиять на конечный результат.
Тепло является одним из наиболее важных инженерных факторов при проектировании системы движения с прямым приводом.
Электрическое сопротивление в обмотках статора выделяет тепло во время работы. По мере увеличения температуры обмотки электрическое сопротивление также увеличивается, что может повлиять на эффективность и доступный постоянный крутящий момент.
Для применений, требующих постоянного высокого крутящего момента, инженеры обычно рассматривают возможность включения активного жидкостного охлаждения в конструкцию статора. Водяное или водно-гликолевое охлаждение может обеспечить контролируемый путь отвода тепла от узла двигателя.
Для применений с низкой нагрузкой может быть достаточно естественной конвекции или принудительного воздушного охлаждения в зависимости от размера двигателя, условий установки, температуры окружающей среды и рабочего цикла.
Практический тепловой расчет должен учитывать:
Измерение температуры также должно быть интегрировано в стратегию контроля. Если температура обмотки приближается к допустимому пределу, привод может снизить потребность в токе или крутящем моменте для защиты двигателя.
Для полупроводникового, лабораторного, медицинского оборудования или оборудования для чистых помещений конструкция охлаждения может потребовать дополнительного внимания, поскольку охлаждающее решение не должно вносить загрязнения или нежелательные частицы в рабочую среду.
Безрамный моментный двигатель обычно не имеет встроенного энкодера. Это дает разработчикам машин свободу выбора технологии обратной связи, соответствующей конечной системе.
Возможные технологии обратной связи включают оптические, магнитные, индуктивные и абсолютные энкодеры. Правильный выбор зависит от требуемого разрешения местоположения, условий окружающей среды, протокола связи, скорости, стоимости и механического устройства.
Обратная связь с высоким разрешением особенно важна, когда приложение требует чрезвычайно плавного движения или точного углового позиционирования.
Кодер не следует рассматривать как независимый компонент. Двигатель, энкодер, привод, система подшипников и конструкция машины должны работать как одна система управления.
Например, энкодер может обеспечивать превосходное номинальное разрешение, но при этом обеспечивать неудовлетворительную производительность системы, если его механическое крепление приводит к эксцентриситету или биению. Аналогично, высокопроизводительный двигатель может не реализовать свой потенциал, если параметры сервопривода плохо настроены.
Поэтому интеграцию обратной связи следует учитывать на этапе механического проектирования, а не добавлять после того, как двигатель уже выбран.
Безрамная конструкция создает свободу дизайна, но одновременно возлагает на производителя машины больше ответственности. Окружающая механическая структура становится важной частью двигательной системы.
Некоторые области заслуживают особого внимания.
Ротор и статор должны сохранять необходимый воздушный зазор на протяжении всей работы. Чрезмерное эксцентриситет может повлиять на электромагнитные характеристики и увеличить вибрацию или механический риск.
Гибкая монтажная конструкция может поставить под угрозу преимущества высокопроизводительного двигателя. Структурная деформация под нагрузкой может стать источником ошибки позиционирования, даже если сам двигатель имеет отличные электромагнитные характеристики.
Поскольку безрамный двигатель обычно не включает в себя подшипники, разработчик машины должен выбирать подшипники в соответствии с радиальной нагрузкой, осевой нагрузкой, скоростью, жесткостью, ожидаемым сроком службы и требованиями к точности.
Высокоскоростные применения требуют пристального внимания к балансировке ротора. Механический дисбаланс может вызвать вибрацию и снизить качество управления движением.
Для систем с полой осью доступный внутренний диаметр может обеспечить удобный путь для кабелей, пневматических линий, оптических компонентов или других элементов машины. Тем не менее, перемещение троса следует тщательно оценивать, чтобы избежать помех вращающимся компонентам.
МОРСКОЕ ДВИЖЕНИЕпредлагает решения для безрамных моментных двигателей для высокотехнологичных приложений управления движением, где стандартные двигатели в корпусе не могут обеспечить достаточную гибкость интеграции.
Согласно информации о продукте, бескаркасный двигатель SEA MOTION предназначен для таких отраслей, как робототехника, станки, полупроводниковое оборудование, медицинское оборудование, университеты, исследовательские институты и передовое производство. Компания поддерживает как стандартные продукты, так и настройку для конкретных приложений.
Настройка может быть важна, когда стандартный двигатель не соответствует имеющимся механическим характеристикам. В зависимости от требований применения модификации могут включать осевые размеры, внутренний диаметр, расположение обмоток, требования к напряжению и конфигурации, связанные с обратной связью.
Для OEM-проектов такая инженерная поддержка может сократить разрыв между выбором компонентов и окончательной интеграцией оборудования. Вместо того, чтобы выбирать двигатель только по каталожному номеру, инженеры могут оценить двигатель как часть полной архитектуры движения.
МОРСКОЕ ДВИЖЕНИЕ также описывает процедуры тестирования электрических характеристик и производительности ротора, при этом производственный контроль применяется к важным параметрам двигателя. Его документационная поддержка включает технические чертежи, 3D-файлы, информацию об интеграции и материалы, связанные с приводом.
Этот тип технической поддержки особенно ценен для OEM-производителей, которым необходимо перейти от разработки прототипа к воспроизводимому производству без перепроектирования всей системы перемещения.
| Фактор | Безрамный моментный двигатель | Обычный корпусной двигатель |
|---|---|---|
| Механическая интеграция | Широкие возможности настройки | Обычно основаны на фиксированных размерах корпуса. |
| Передача инфекции | Хорошо подходит для прямого привода | Может потребоваться муфта, ремень или редуктор. |
| Люфт | Может минимизировать люфт, связанный с трансмиссией | Может зависеть от компонентов трансмиссии |
| Обратная связь | Гибкий выбор кодировщика | Часто предопределенные или интегрированные |
| Жилье | Предоставлено разработчиком машины | Интегрировано производителем двигателя |
| Кастомизация | Высокий | Как правило, более ограниченный |
| Установка | Требует большей инженерной ответственности | Обычно проще |
| Идеальное использование | Компактное, высокопроизводительное, интегрированное оборудование | Применение двигателей общего назначения |
Сравнение не означает, что безрамные двигатели автоматически лучше для каждой машины. Традиционный корпусной двигатель может оказаться более практичным выбором, когда основной целью является быстрая установка, стандартизированный монтаж или простое обслуживание.
Безрамная архитектура становится особенно привлекательной, когда упаковка, прямой привод, плотность крутящего момента, точность и интеграция на уровне системы более важны, чем установка по принципу «включай и работай».
Прежде чем одобрить производство безрамного моментного двигателя, инженеры должны проанализировать всю систему, а не оценивать двигатель по отдельности.
Этот контрольный список помогает предотвратить распространенную инженерную проблему: выбор двигателя, который соответствует номинальному крутящему моменту, но не соответствует реальным механическим, термическим требованиям или требованиям к управлению готовой машины.
Стандартный серводвигатель обычно поставляется в виде полного механического узла с корпусом, подшипниками и часто встроенным устройством обратной связи. Безрамный моментный двигатель содержит отдельные компоненты ротора и статора, поэтому производитель машины может спроектировать окружающий его корпус, подшипниковый узел и систему обратной связи.
В большинстве прецизионных приложений требуется обратная связь для управления с обратной связью, хотя конкретный датчик зависит от приложения. Поскольку энкодер не привязан к корпусу двигателя, инженеры могут выбирать обратную связь в соответствии с требованиями к точности, разрешению, условиям окружающей среды и связи.
Да. Прямой привод — одна из основных причин, по которой инженеры выбирают эту архитектуру. Двигатель можно интегрировать непосредственно с вращающейся нагрузкой, избегая использования компонентов механической передачи, таких как редукторы, ремни и муфты, если это позволяет применение.
Охлаждение имеет решающее значение, когда двигатель постоянно работает с высоким крутящим моментом. Требуемое решение зависит от рабочего цикла, размеров двигателя, условий окружающей среды, конструкции установки и допустимой температуры обмотки. Жидкостное охлаждение часто рассматривается в требовательных приложениях, работающих в непрерывном режиме.
Да. SEA MOTION описывает поддержку индивидуальных конфигураций двигателей, включая изменение размеров, адаптацию обмотки, изменение внутреннего диаметра и интеграцию с обратной связью для OEM-приложений.
Они хорошо подходят для многих конструкций роботизированных соединений, поскольку ротор и статор могут быть встроены непосредственно в конструкцию соединения. Это может помочь уменьшить размер корпуса, обеспечивая при этом прямую передачу крутящего момента и гибкую интеграцию энкодера.
Инженеры должны учитывать отвод тепла, материалы подшипников, смазку, прокладку кабелей, чистоту поверхности, образование частиц и совместимость всей сборки с окружающей средой чистого помещения. Системы охлаждения также должны быть спроектированы таким образом, чтобы избежать попадания нежелательных частиц или загрязнений.
В подходящих приложениях да. Безрамный двигатель с прямым приводом позволяет отказаться от коробки передач и связанных с ней компонентов трансмиссии. Однако двигатель должен обеспечивать достаточный непрерывный и пиковый крутящий момент на требуемой скорости, а конструкция машины и подшипники должны быть спроектированы так, чтобы выдерживать возникающую нагрузку.
Безрамный моментный двигатель предлагает другой подход к проектированию системы движения. Вместо того, чтобы рассматривать двигатель как автономный компонент, он позволяет ему стать частью механической архитектуры машины.
Объединив отдельный ротор и статор с соответствующей системой подшипников, энкодером, приводом, системой охлаждения и структурным дизайном, инженеры могут создавать компактные системы с прямым приводом с высокой плотностью крутящего момента, низким люфтом, связанным с трансмиссией, плавным движением и высокими характеристиками управления.
Наиболее важным соображением является проектирование на уровне системы. Крутящий момент, скорость, инерция, термические характеристики, разрешение обратной связи, механическая жесткость, выравнивание, характеристики подшипников и совместимость приводов должны оцениваться вместе.
Для OEM-производителей и производителей оборудования, разрабатывающих роботизированные соединения, прецизионные вращающиеся ступени, станки, полупроводниковое оборудование, медицинские приборы и передовые системы автоматизации, правильная архитектура двигателя может оказать существенное влияние на размер, производительность, надежность и долгосрочную ремонтопригодность конечной машины.
МОРСКОЕ ДВИЖЕНИЕпредоставляет решения для безрамных моментных двигателей с возможностью настройки и технической поддержки для требовательных приложений управления движением. Если вы разрабатываете новую платформу точного перемещения или вам нужен двигатель, соответствующий определенному механическому диапазону,связаться с намичтобы обсудить ваши требования к крутящему моменту, скорости, размерам, обратной связи, охлаждению и интеграции.


